

Mục lục · 11 phần
Giao thức truyền thông CAN bus (Controller area network) là giao thức truyền thông nối tiếp hỗ trợ hiệu quả việc điều khiển thời gian thực phân tán, có lớp liên kết dữ liệu được quy định trong tiêu chuẩn ISO 11898-1.[11][1] Ở tốc độ 1 Mbit/s, tài liệu ứng dụng của Analog Devices và Texas Instruments ghi chiều dài bus CAN cao tốc 40 m.[2][9] Bảng tham chiếu trong bài giảng của UC Berkeley ghi 25 m ở cùng tốc độ.[12] Pin lưu trữ Pylontech US5000 nối với biến tần (inverter) qua cổng CAN tốc độ 500 Kbps, điện trở đầu cuối (termination resistor) khuyến nghị 120 Ω.[4] Người lắp đặt cần đấu đúng ba dây CAN-H, CAN-L, CAN-GND và đặt đúng công tắc điện trở đầu cuối trên pin.[4] Chuẩn RS485, cổng giao tiếp thường gặp còn lại trên pin và biến tần, được giải thích ở bài RS485.
Tóm tắt nhanh
| Mục | Thông tin chính |
|---|---|
| Tên tiếng Anh | Controller area network, gọi tắt là CAN hoặc CAN bus[5] |
| Định nghĩa | Giao thức truyền thông CAN bus (Controller area network) là giao thức truyền thông nối tiếp hỗ trợ hiệu quả việc điều khiển thời gian thực phân tán, có lớp liên kết dữ liệu được quy định trong tiêu chuẩn ISO 11898-1[11][1] |
| Tiêu chuẩn | ISO 11898-1:2024 cho lớp liên kết dữ liệu, ISO 11898-2:2026 cho lớp con PMA cao tốc[1][6] |
| Nguồn gốc | Robert Bosch phát triển cho ô tô trong thập niên 1980, bắt đầu năm 1983[5][7] |
| Đường truyền | Hai dây CAN_H và CAN_L, tín hiệu là điện áp vi sai[8] |
| Mức điện áp định mức | Mức lặn: hai dây cùng 2,5 V; mức trội: CAN_H 3,5 V, CAN_L 1,5 V[8][9] |
| Điện trở đầu cuối | 120 Ω đặt ở cả hai đầu bus[8][9] |
| Tốc độ và chiều dài | 1 Mbit/s: 40 m theo Analog Devices,[2] 25 m theo UC Berkeley;[12] 125 kbit/s: 500 m[5] |
| Quyền ưu tiên | Định danh có giá trị nhỏ hơn được ưu tiên cao hơn[10][9] |
| Ví dụ trên pin lưu trữ | Pylontech US5000: CAN 500 Kbps; RS485 9600 hoặc 115200 bps[4] |
1. Giao thức truyền thông CAN bus (Controller area network) là gì?
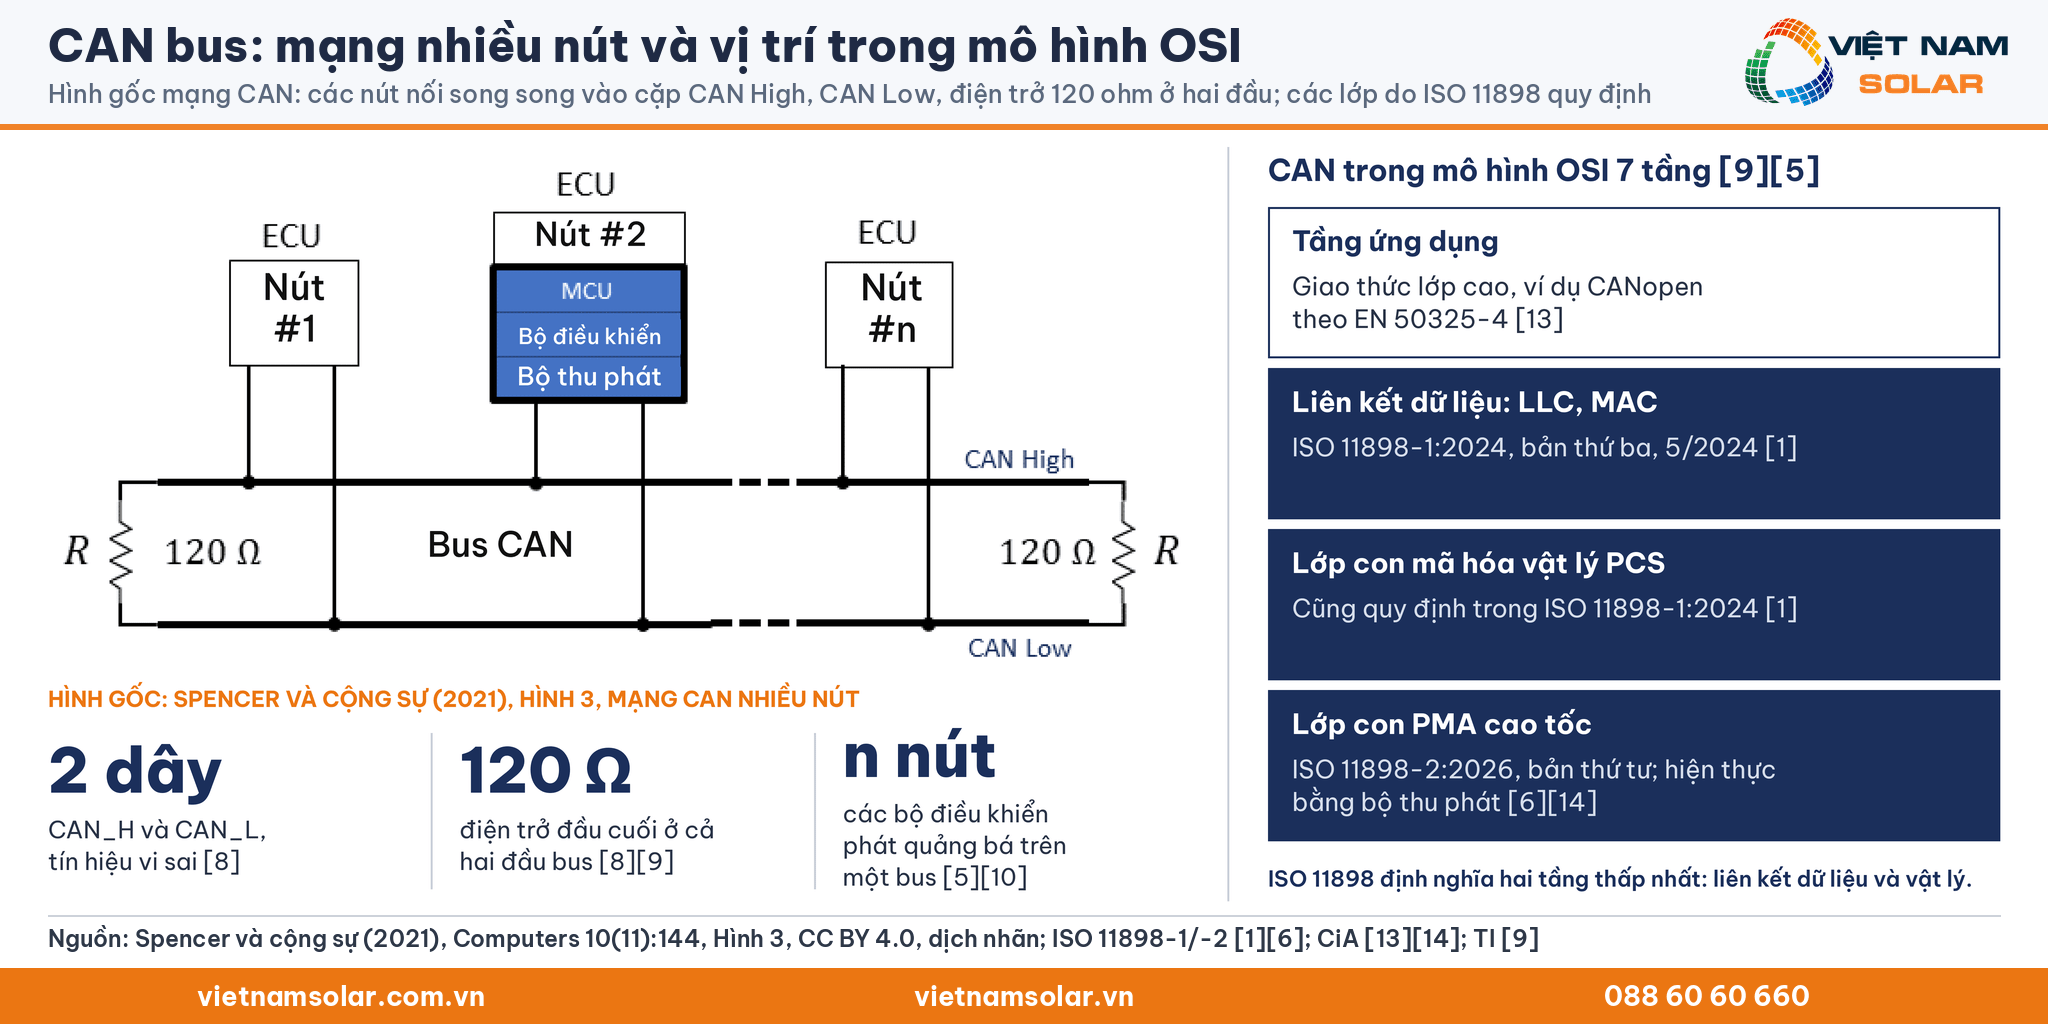
Giao thức truyền thông CAN bus (Controller area network) là giao thức truyền thông nối tiếp hỗ trợ hiệu quả việc điều khiển thời gian thực phân tán, có lớp liên kết dữ liệu được quy định trong tiêu chuẩn ISO 11898-1.[11][1] Một hệ CAN cơ bản gồm nhiều bộ điều khiển, gọi là các nút (node).[5] Các nút trao đổi bản tin trên cùng một đường bus theo cơ chế phát quảng bá (broadcast).[10]
Định nghĩa CAN trong tài liệu kỹ thuật
Vế đầu của định nghĩa trên lấy từ đặc tả CAN 2.0 do Robert Bosch công bố năm 1991.[11] CAN là bus truyền thông nối tiếp do Tổ chức Tiêu chuẩn hóa Quốc tế (ISO) định nghĩa.[9] Về mặt dây dẫn, CAN là kết nối hai dây đồng vi sai, tốc độ tới 1 Mb/s.[12]
Vị trí của CAN trong mô hình OSI
Kiến trúc ISO 11898 định nghĩa hai tầng thấp nhất trong mô hình bảy tầng OSI.[9] Hai tầng đó là tầng liên kết dữ liệu và tầng vật lý của một bus điều khiển.[5] Lớp liên kết dữ liệu của CAN gồm lớp con điều khiển liên kết logic (LLC) và lớp con điều khiển truy cập môi trường (MAC).[1] Lớp con mã hóa vật lý (PCS) cũng được quy định trong ISO 11898-1:2024.[1] Phần lớn các giao thức lớp cao chạy trên CAN hiện thực tầng ứng dụng.[13] CANopen là một giao thức lớp cao như vậy, được chuẩn hóa quốc tế trong EN 50325-4.[13]
Bộ tiêu chuẩn ISO 11898
Các lớp thấp của CAN được quy định trong bộ tiêu chuẩn ISO 11898.[14] Phần 1, bản thứ ba phát hành tháng 5/2024, có tên Lớp liên kết dữ liệu và lớp con mã hóa vật lý.[1] Phần 2 quy định các lớp con gắn kết môi trường vật lý (PMA) cao tốc, bản thứ tư phát hành tháng 5/2026.[6] Lớp PMA thường được hiện thực bằng bộ thu phát (transceiver) CAN.[14] Khái niệm chung về các chuẩn giao tiếp trên thiết bị điện mặt trời có ở bài Giao tiếp.
Bộ tiêu chuẩn ISO 11898 bắt nguồn từ một dự án bus nối tiếp của Bosch, nội dung của mục 2.[7]
2. Lịch sử phát triển và các thế hệ CAN
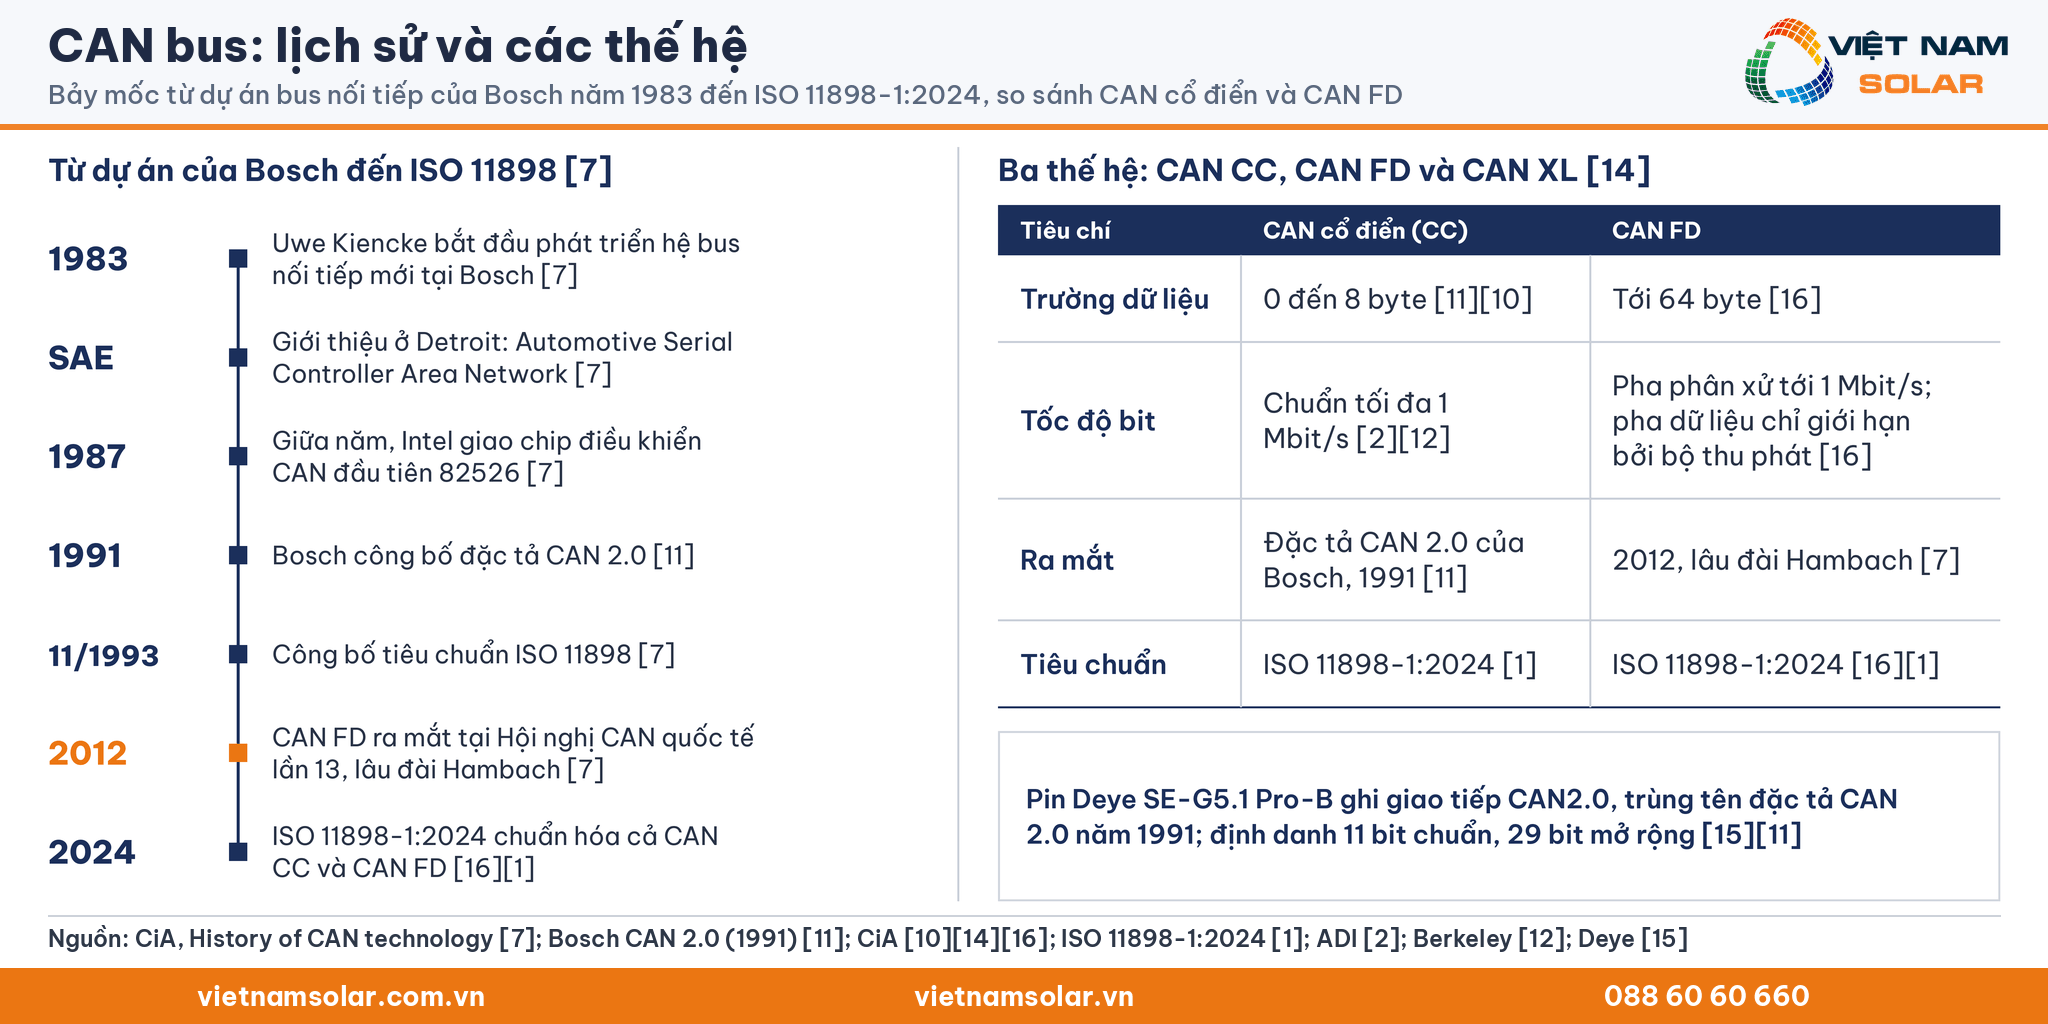
Từ khi ra đời trong thập niên 1980, CAN đã có ba thế hệ giao thức.[14] Ba thế hệ đó là CAN CC (Classical CAN), CAN FD và CAN XL.[14]
Từ dự án của Bosch đến tiêu chuẩn ISO 11898
Bus CAN do công ty Robert Bosch phát triển trong thập niên 1980 để dùng trên ô tô.[5] Uwe Kiencke bắt đầu phát triển hệ bus nối tiếp mới này năm 1983.[7] Hệ bus được giới thiệu tại hội nghị SAE ở Detroit với tên Automotive Serial Controller Area Network.[7] Giữa năm 1987, Intel giao chip điều khiển CAN đầu tiên mang mã 82526.[7] Tiêu chuẩn ISO 11898 được công bố tháng 11/1993.[7]
CAN cổ điển (Classical CAN)
Tốc độ dữ liệu chuẩn tối đa của CAN cổ điển là 1 Mbit/s.[2][12] Trường dữ liệu chứa từ 0 đến 8 byte.[11][10] Định dạng chuẩn dùng định danh (identifier) dài 11 bit.[11] Định dạng mở rộng cho dải định danh lớn hơn, dài 29 bit.[11][9] Pin lưu trữ Deye SE-G5.1 Pro-B ghi giao tiếp CAN2.0, trùng tên phiên bản 2.0 của đặc tả CAN công bố năm 1991.[15][11]
CAN FD (Flexible data rate)
CAN FD được giới thiệu chính thức năm 2012 tại Hội nghị CAN quốc tế lần thứ 13 ở lâu đài Hambach, Đức.[7] Trường dữ liệu của CAN FD dài tới 64 byte, không còn giới hạn 8 byte.[16] Ở pha phân xử, tốc độ bit phụ thuộc cấu trúc mạng và giới hạn ở 1 Mbit/s.[16] Ở pha dữ liệu, tốc độ bit của CAN FD chỉ bị giới hạn bởi đặc tính bộ thu phát.[16] CAN CC và CAN FD cùng được chuẩn hóa trong ISO 11898-1:2024.[16][1]
Tốc độ đạt được của mọi thế hệ CAN phụ thuộc nhiều vào thiết kế lớp vật lý của mạng, tức cặp dây CAN_H, CAN_L và bộ thu phát.[14]
3. Lớp vật lý: CAN_H, CAN_L và tín hiệu vi sai
Lớp vật lý cao tốc của CAN, theo bản ISO 11898:1993, dùng truyền dẫn vi sai bán song công (half-duplex) trên cáp dài tới 40 m.[3] Trạng thái bit trên bus CAN được xác định bằng hiệu điện áp giữa hai dây CAN_H và CAN_L, gọi là điện áp vi sai.[8]
Hai dây CAN_H và CAN_L
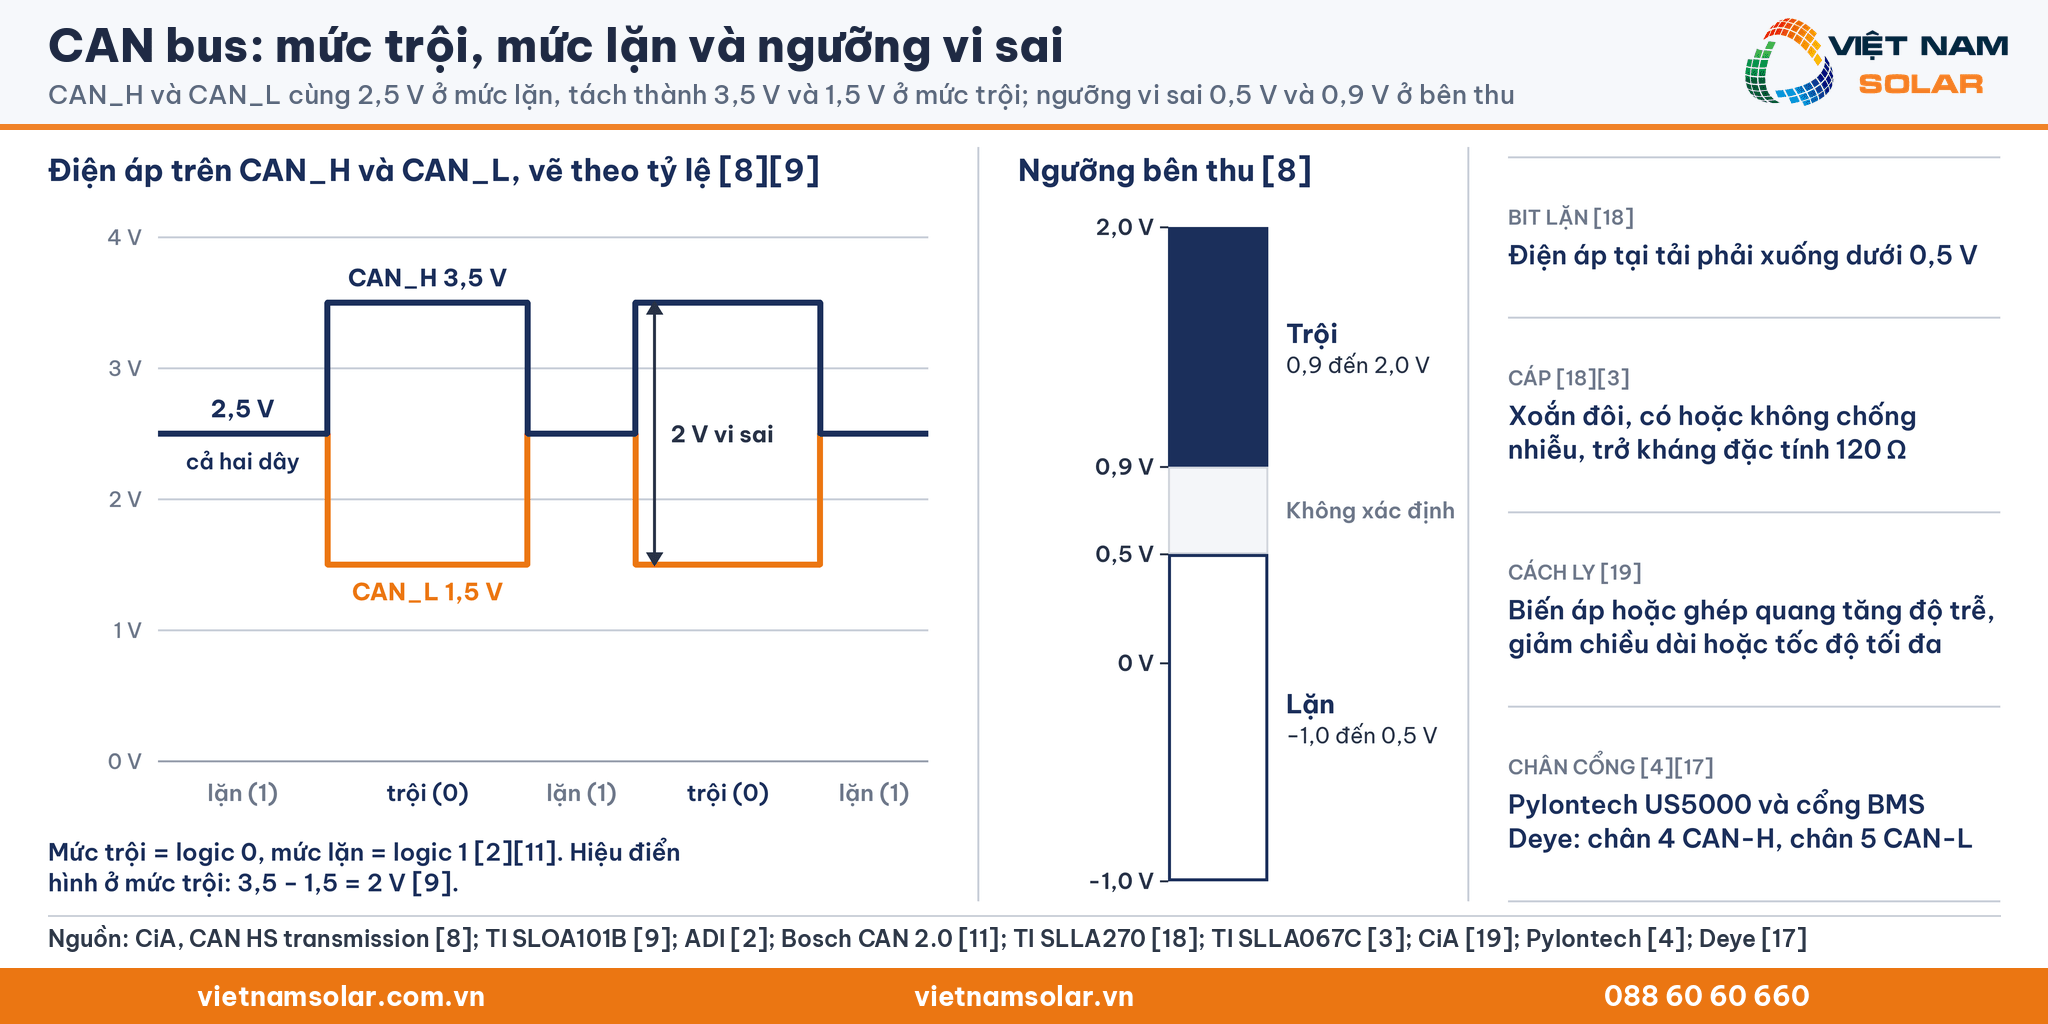
Trên hai dây bus CAN_H (High) và CAN_L (Low), bộ thu phát tạo ra một điện áp vi sai.[8] Từ năm 1992, người thiết kế mạng CAN dùng các bộ thu phát CAN HS, tức cao tốc.[8] Trên cổng CAN của pin Pylontech US5000 và cổng BMS của biến tần Deye, chân 4 là CAN-H và chân 5 là CAN-L.[4][17]
Mức trội và mức lặn
Bus CAN có hai giá trị bù nhau là mức trội (dominant) và mức lặn (recessive).[11] Mức trội ứng với logic 0, mức lặn ứng với logic 1.[2][11] Ở mức lặn, cả hai dây được đưa về khoảng 2,5 V.[8][9] Ở mức trội, CAN_H lên khoảng 3,5 V và CAN_L xuống khoảng 1,5 V.[8][9] Hiệu điện áp vi sai điển hình ở mức trội bằng 3,5 V trừ 1,5 V, tức 2 V.[9]
Ngưỡng điện áp vi sai ở bên thu
Dải điện áp vi sai của mức trội là 0,9 V đến 2,0 V.[8] Dải điện áp vi sai của mức lặn là âm 1,0 V đến 0,5 V.[8] Khoảng từ 0,5 V đến 0,9 V là vùng trạng thái không xác định.[8] Điện áp tín hiệu tại tải phải xuống dưới ngưỡng 0,5 V để bên thu nhận ra bit lặn.[18]
Cáp xoắn đôi trở kháng 120 Ω
Cáp CAN là cáp xoắn đôi có hoặc không có lớp chống nhiễu, trở kháng đặc tính 120 Ω.[18][3] Trong môi trường nhiều nhiễu, mạng CAN nên dùng cáp xoắn đôi và bọc chống nhiễu khi cần.[19] Bộ cách ly bằng biến áp hoặc bộ ghép quang làm tăng độ trễ, nên làm giảm chiều dài hoặc tốc độ tối đa của bus.[19]
Hai đầu bus phải được kết thúc bằng điện trở khớp trở kháng cáp, nội dung của mục 4.[19]
4. Điện trở đầu cuối 120 Ω và cách đi dây bus CAN
Bus CAN dùng cáp xoắn đôi có trở kháng đặc tính 120 Ω và kết thúc ở mỗi đầu cáp bằng một điện trở 120 Ω.[18][9] Cáp xoắn đôi cần thêm lớp chống nhiễu khi đặt trong môi trường nhiều nhiễu.[19]
Vì sao bus CAN cần điện trở 120 Ω ở hai đầu
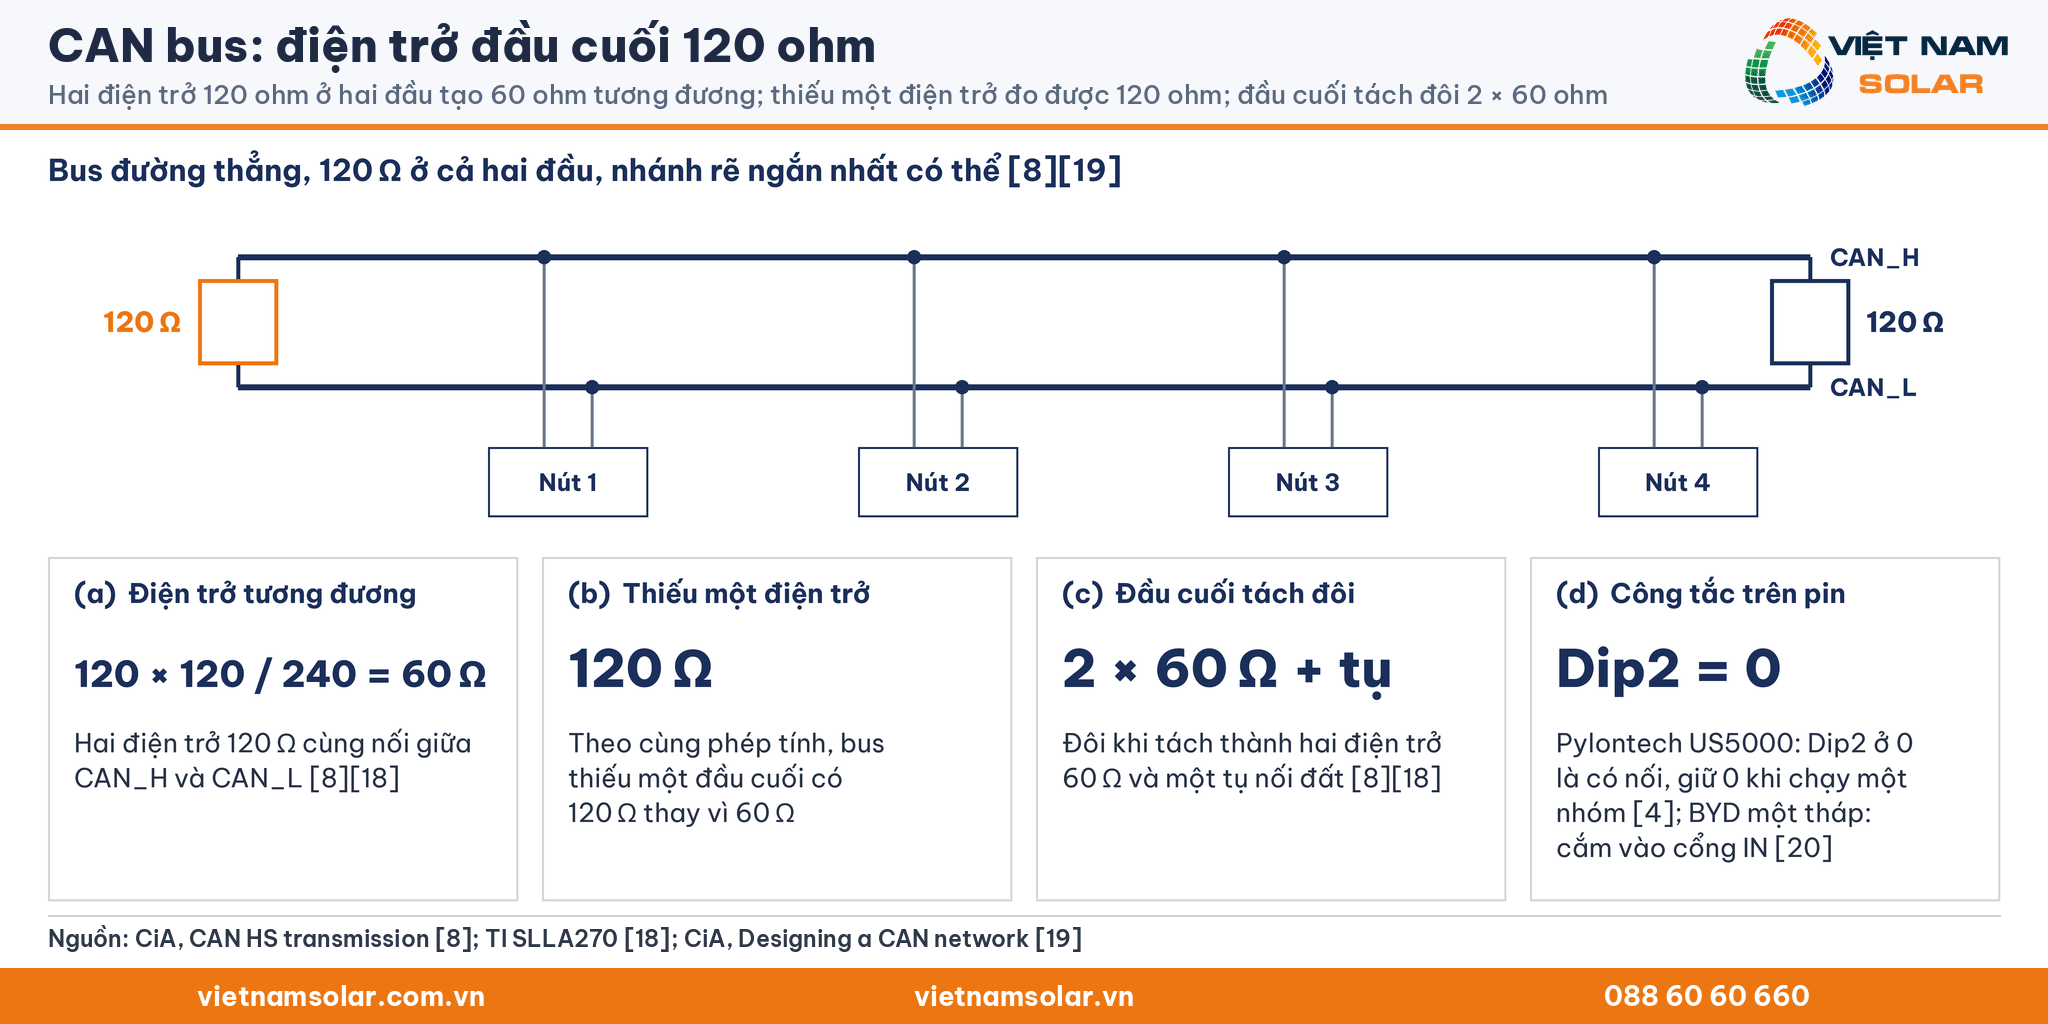
Bus CAN được kết thúc ở cả hai đầu bằng điện trở 120 Ω, khớp với trở kháng của cáp.[8][18] Mạng CAN nên đi theo cấu trúc đường thẳng, kết thúc ở hai đầu bằng điện trở khớp trở kháng của cáp và đầu nối.[19] Các nhánh rẽ (stub) không có điện trở đầu cuối cần ngắn nhất có thể.[19]
Đầu cuối tách đôi và điện trở tương đương 60 Ω
Điện trở đầu cuối đôi khi được tách thành hai điện trở 60 Ω và một tụ nối đất.[8][18] Hai điện trở 120 Ω ở hai đầu cùng nối giữa CAN_H và CAN_L, nên điện trở tương đương bằng 120 × 120 / (120 + 120) = 60 Ω. Một bus thiếu một điện trở đầu cuối có điện trở tương đương 120 Ω thay vì 60 Ω, theo cùng phép tính.
Công tắc điện trở đầu cuối trên pin lưu trữ
Pin Pylontech US5000 dùng công tắc Dip2 để bật hoặc tắt điện trở đầu cuối CAN: vị trí 1 là không nối, vị trí 0 là có nối.[4] Khi chạy một nhóm pin, sổ tay Pylontech yêu cầu giữ Dip2 ở vị trí 0.[4] Với tủ pin BYD Battery-Box chỉ có một tháp, điện trở đầu cuối được cắm vào cổng IN.[20]
Khi bus đã đúng điện và đúng trở kháng, dữ liệu được đóng thành khung có định danh và được phân xử quyền truy cập, nội dung của mục 5.[11]
5. Khung dữ liệu, định danh và cơ chế phân xử
Mỗi khung dữ liệu CAN mang một định danh 11 bit hoặc 29 bit; khi nhiều nút cùng truyền, định danh có giá trị nhỏ nhất được ưu tiên cao nhất.[10]
Định danh chỉ nội dung bản tin, không chỉ nơi nhận
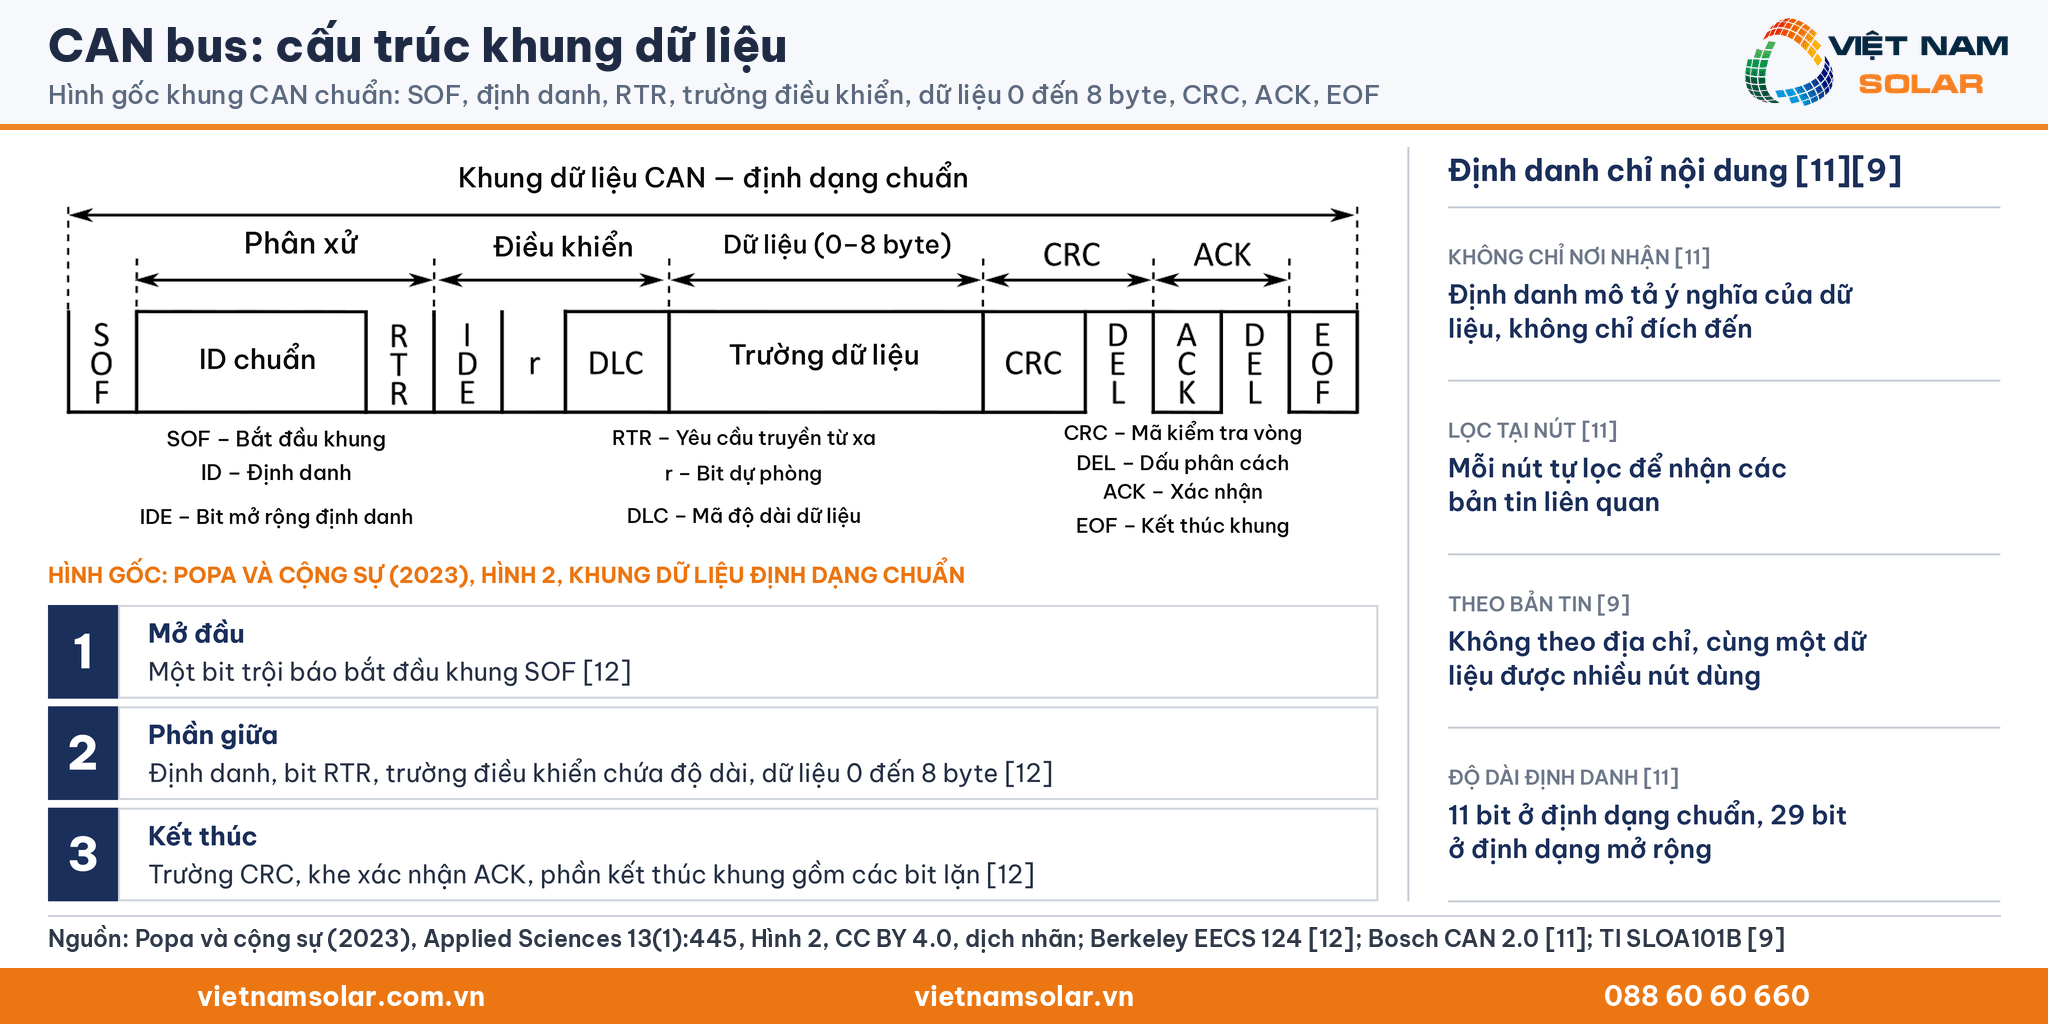
Định danh không chỉ ra đích đến của bản tin, chỉ mô tả ý nghĩa của dữ liệu.[11] Mỗi nút tự lọc để nhận các bản tin liên quan.[11] CAN truyền theo bản tin, không theo địa chỉ, nên cùng một dữ liệu được nhiều nút sử dụng.[9]
Cấu trúc khung dữ liệu
Khung dữ liệu mở đầu bằng một bit trội báo bắt đầu khung (SOF).[12] Tiếp theo là định danh, bit RTR, trường điều khiển chứa độ dài dữ liệu, trường dữ liệu từ 0 đến 8 byte.[12] Cuối khung là trường CRC, khe xác nhận ACK và phần kết thúc khung gồm các bit lặn.[12]
Đa chủ: nút nào cũng được truyền khi bus rỗi
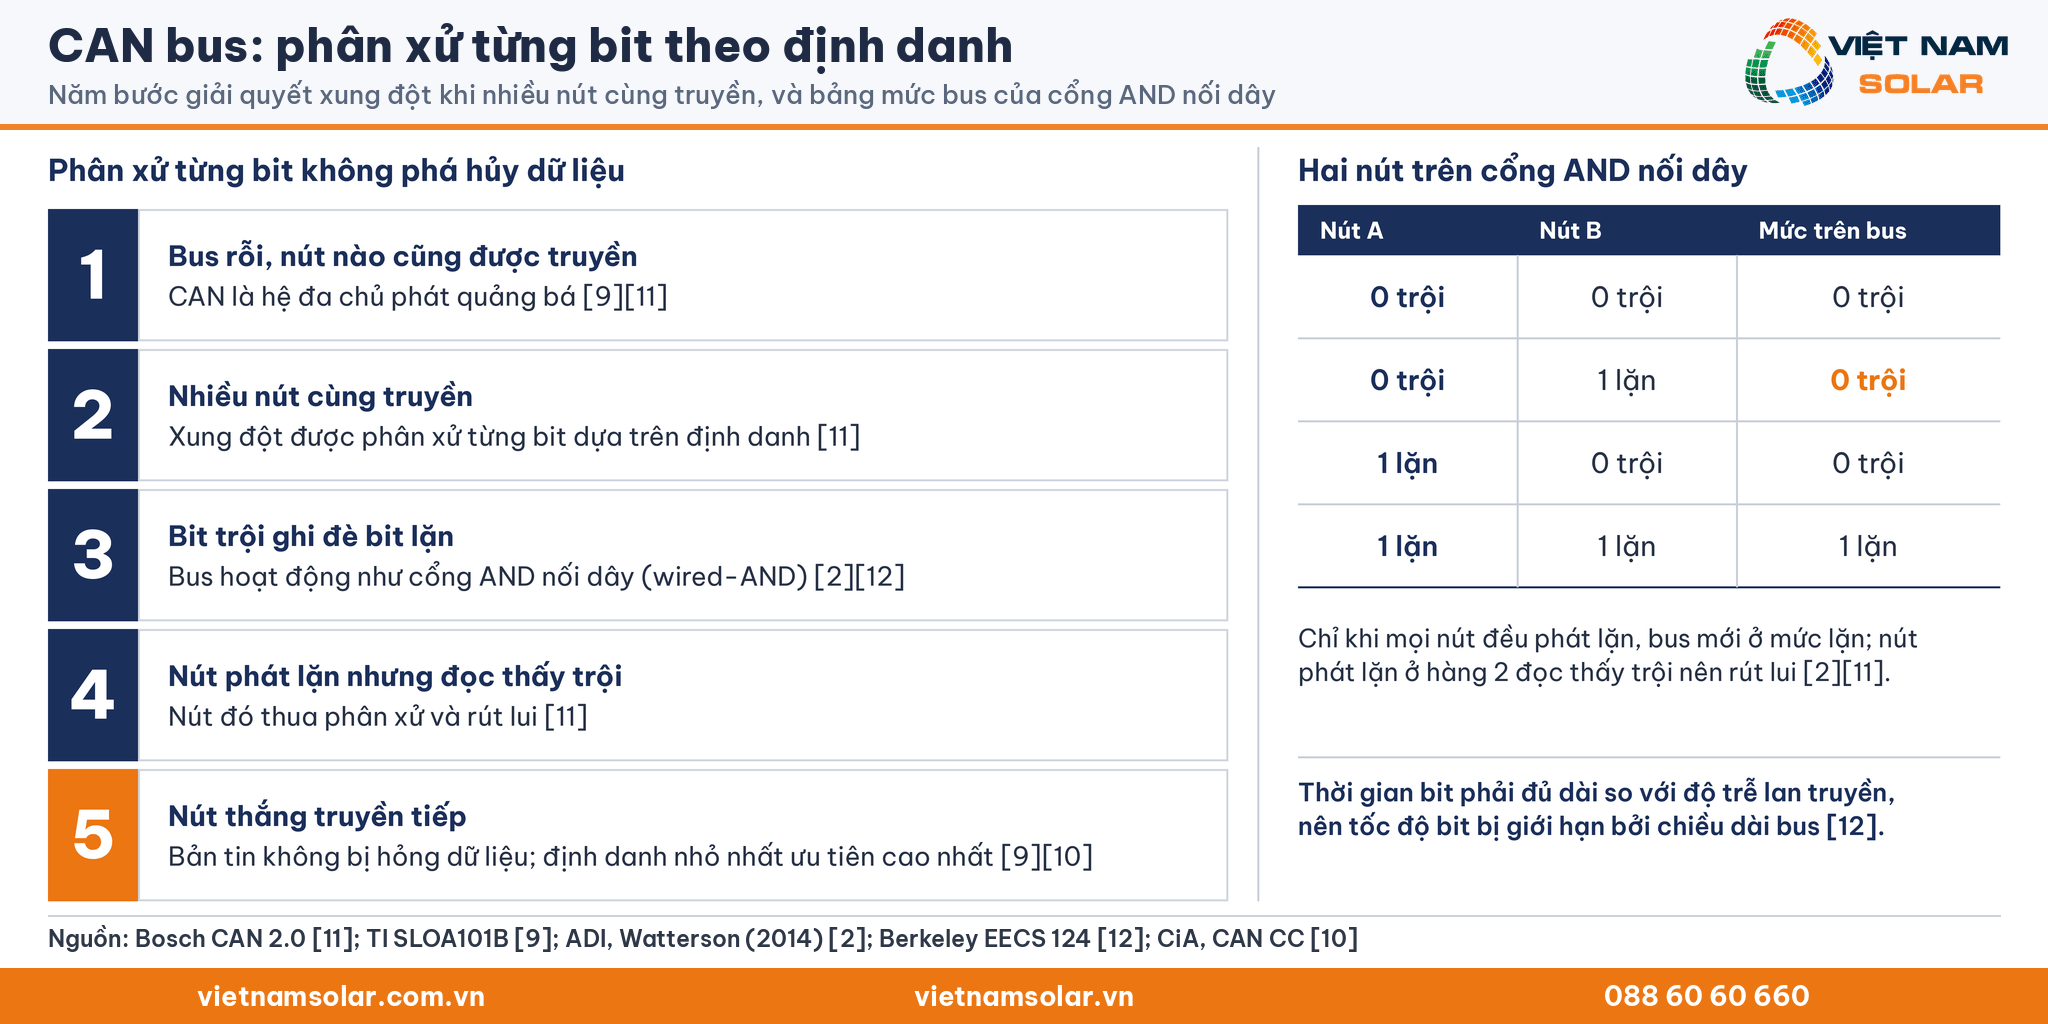
CAN là hệ phát quảng bá bản tin theo kiểu đa chủ (multi-master).[9] Khi bus rỗi, bất kỳ nút nào cũng có thể bắt đầu truyền bản tin.[11] Giao thức thuộc loại đa truy cập cảm nhận sóng mang, có phát hiện xung đột và phân xử theo mức ưu tiên bản tin.[9]
Phân xử từng bit không phá hủy
Khi nhiều nút cùng truyền, xung đột truy cập bus được giải quyết bằng phân xử từng bit (bit-wise arbitration) dựa trên định danh.[11] Một bit trội ghi đè lên bit lặn được truyền cùng lúc.[2] Nút đang truyền bit lặn nhưng đọc thấy bit trội sẽ thua phân xử và rút lui.[11] Bus hoạt động như một cổng AND nối dây (wired-AND).[12] Định danh có giá trị nhỏ nhất có mức ưu tiên cao nhất.[10][9] Nút thắng tiếp tục truyền bản tin, không bị hỏng dữ liệu.[9]
Phân xử từng bit đòi hỏi thời gian bit đủ dài so với độ trễ lan truyền, nên tốc độ bit bị giới hạn bởi chiều dài bus.[12]
6. Tốc độ bit và chiều dài bus CAN
Khái niệm tốc độ truyền trên cổng nối tiếp có ở bài Tốc độ baud.
Vì sao tốc độ càng cao, bus càng phải ngắn
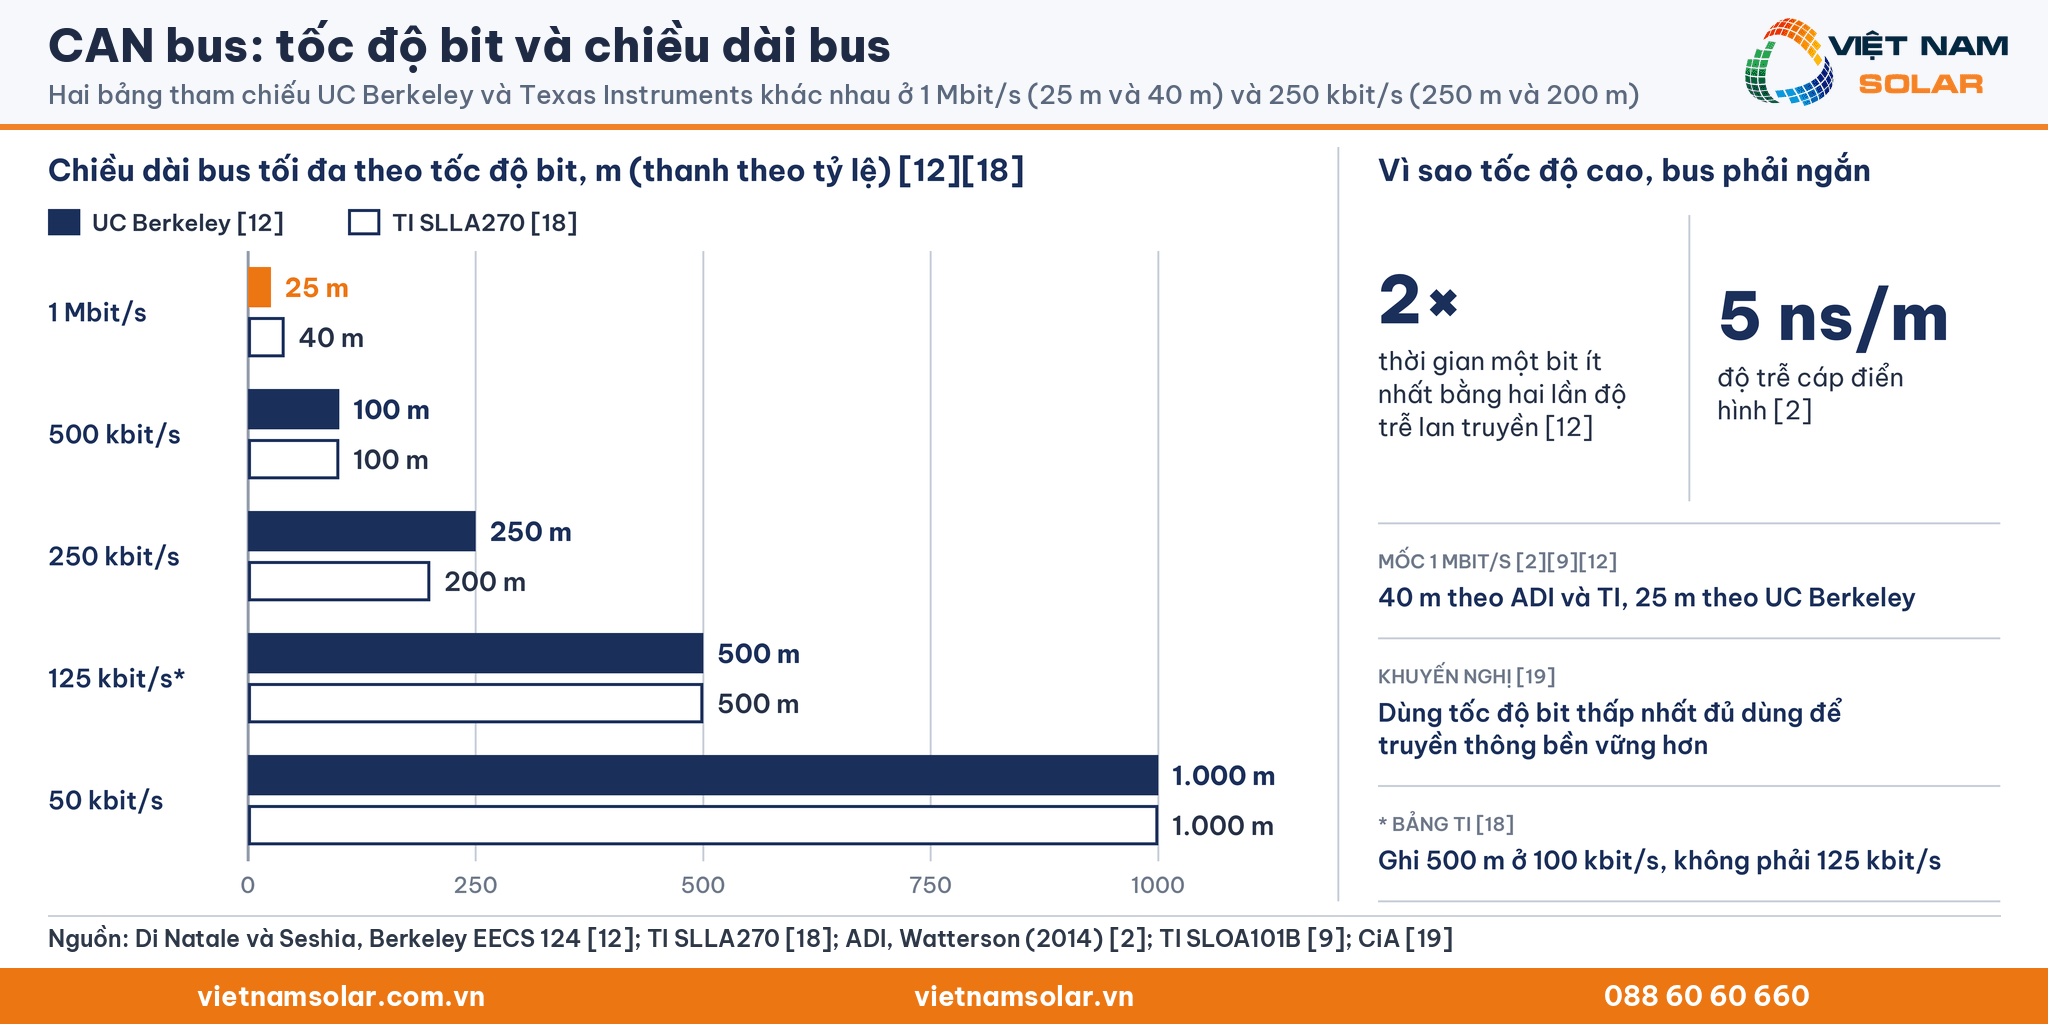
Cơ chế phân xử đòi hỏi thời gian một bit ít nhất bằng hai lần độ trễ lan truyền trên bus.[12] Ràng buộc đó tạo ra quan hệ giữa chiều dài bus tối đa và tốc độ truyền.[12] Độ trễ cáp điển hình là 5 ns/m.[2] Giảm tốc độ bit cho phép bus dài hơn, ví dụ 500 m ở 125 kbit/s.[5]
Bảng tốc độ bit và chiều dài bus
Hai tài liệu kỹ thuật cho hai bảng tốc độ và chiều dài khác nhau ở mức 1 Mbit/s và 250 kbit/s.[12][18]
Mốc 1 Mbit/s: 40 m hay 25 m tùy nguồn
Ở tốc độ tối đa 1 Mbit/s, tài liệu ứng dụng của Analog Devices và Texas Instruments ghi chiều dài bus CAN cao tốc 40 m.[2][9] Ở cùng tốc độ 1 Mbit/s, bảng trong bài giảng của UC Berkeley ghi chiều dài bus 25 m.[12] Tốc độ 1 Mbit/s cũng là tốc độ dữ liệu chuẩn tối đa của CAN cổ điển.[2][12] Nên dùng tốc độ bit thấp nhất đủ dùng, vì tốc độ càng thấp, truyền thông càng bền vững.[19]
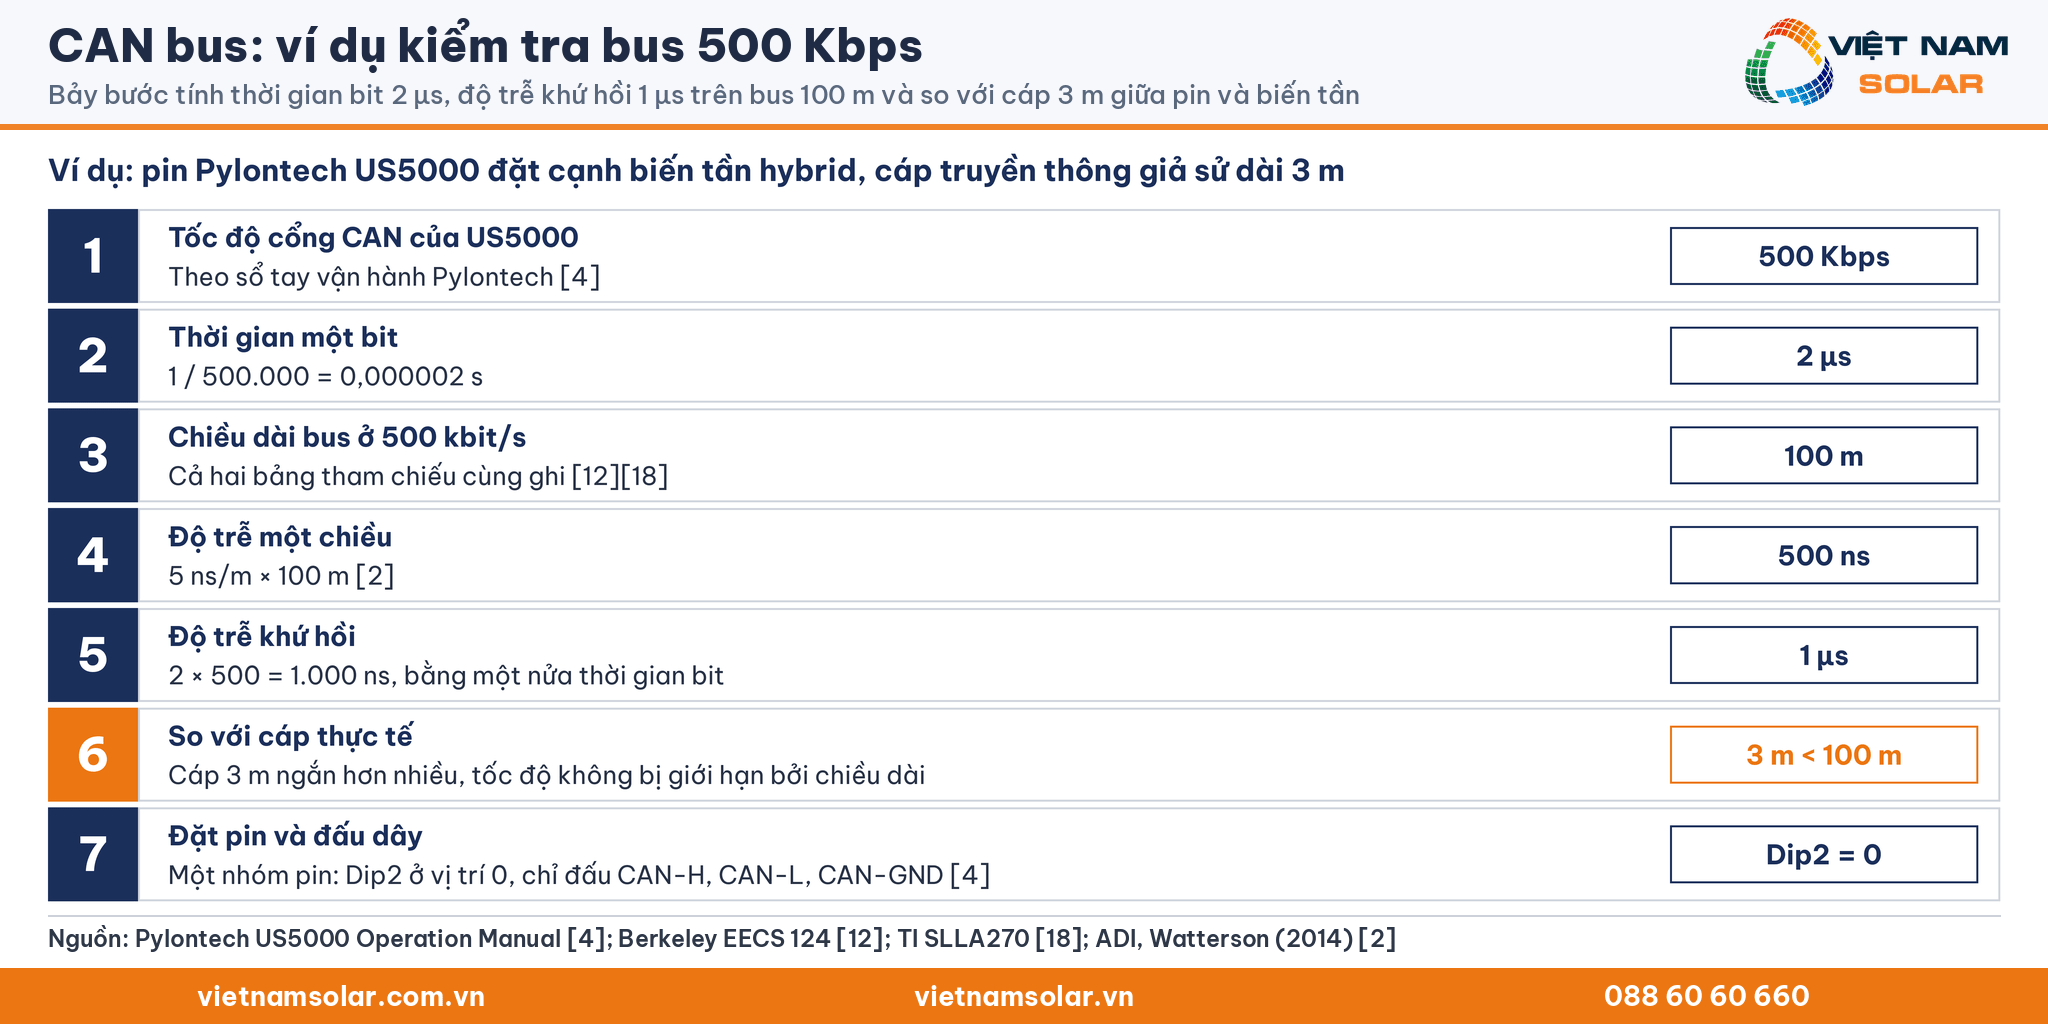
Ví dụ kiểm tra bus CAN giữa pin lưu trữ và biến tần
Ví dụ dùng pin Pylontech US5000 đặt cạnh biến tần hybrid, giả sử cáp truyền thông dài 3 m.
- Tốc độ cổng CAN của pin Pylontech US5000 là 500 Kbps.[4]
- Thời gian một bit bằng 1 / 500.000 = 0,000002 s, tức 2 µs.
- Cả hai bảng tham chiếu ghi chiều dài bus 100 m ở 500 kbit/s.[12][18]
- Với độ trễ cáp điển hình 5 ns/m, bus 100 m có độ trễ một chiều 5 × 100 = 500 ns.[2]
- Độ trễ khứ hồi bằng 2 × 500 = 1.000 ns, tức 1 µs, bằng một nửa thời gian bit 2 µs.
- Cáp 3 m ngắn hơn nhiều so với mốc 100 m, nên tốc độ 500 Kbps không bị giới hạn bởi chiều dài.
- Với một nhóm pin, Dip2 giữ ở vị trí 0 và chỉ đấu CAN-H, CAN-L, CAN-GND sang biến tần.[4]
Ngoài giới hạn tốc độ và chiều dài, CAN còn có cơ chế phát hiện lỗi và cô lập nút hỏng, nội dung của mục 7.[11]
7. Phát hiện lỗi và cô lập lỗi trên CAN
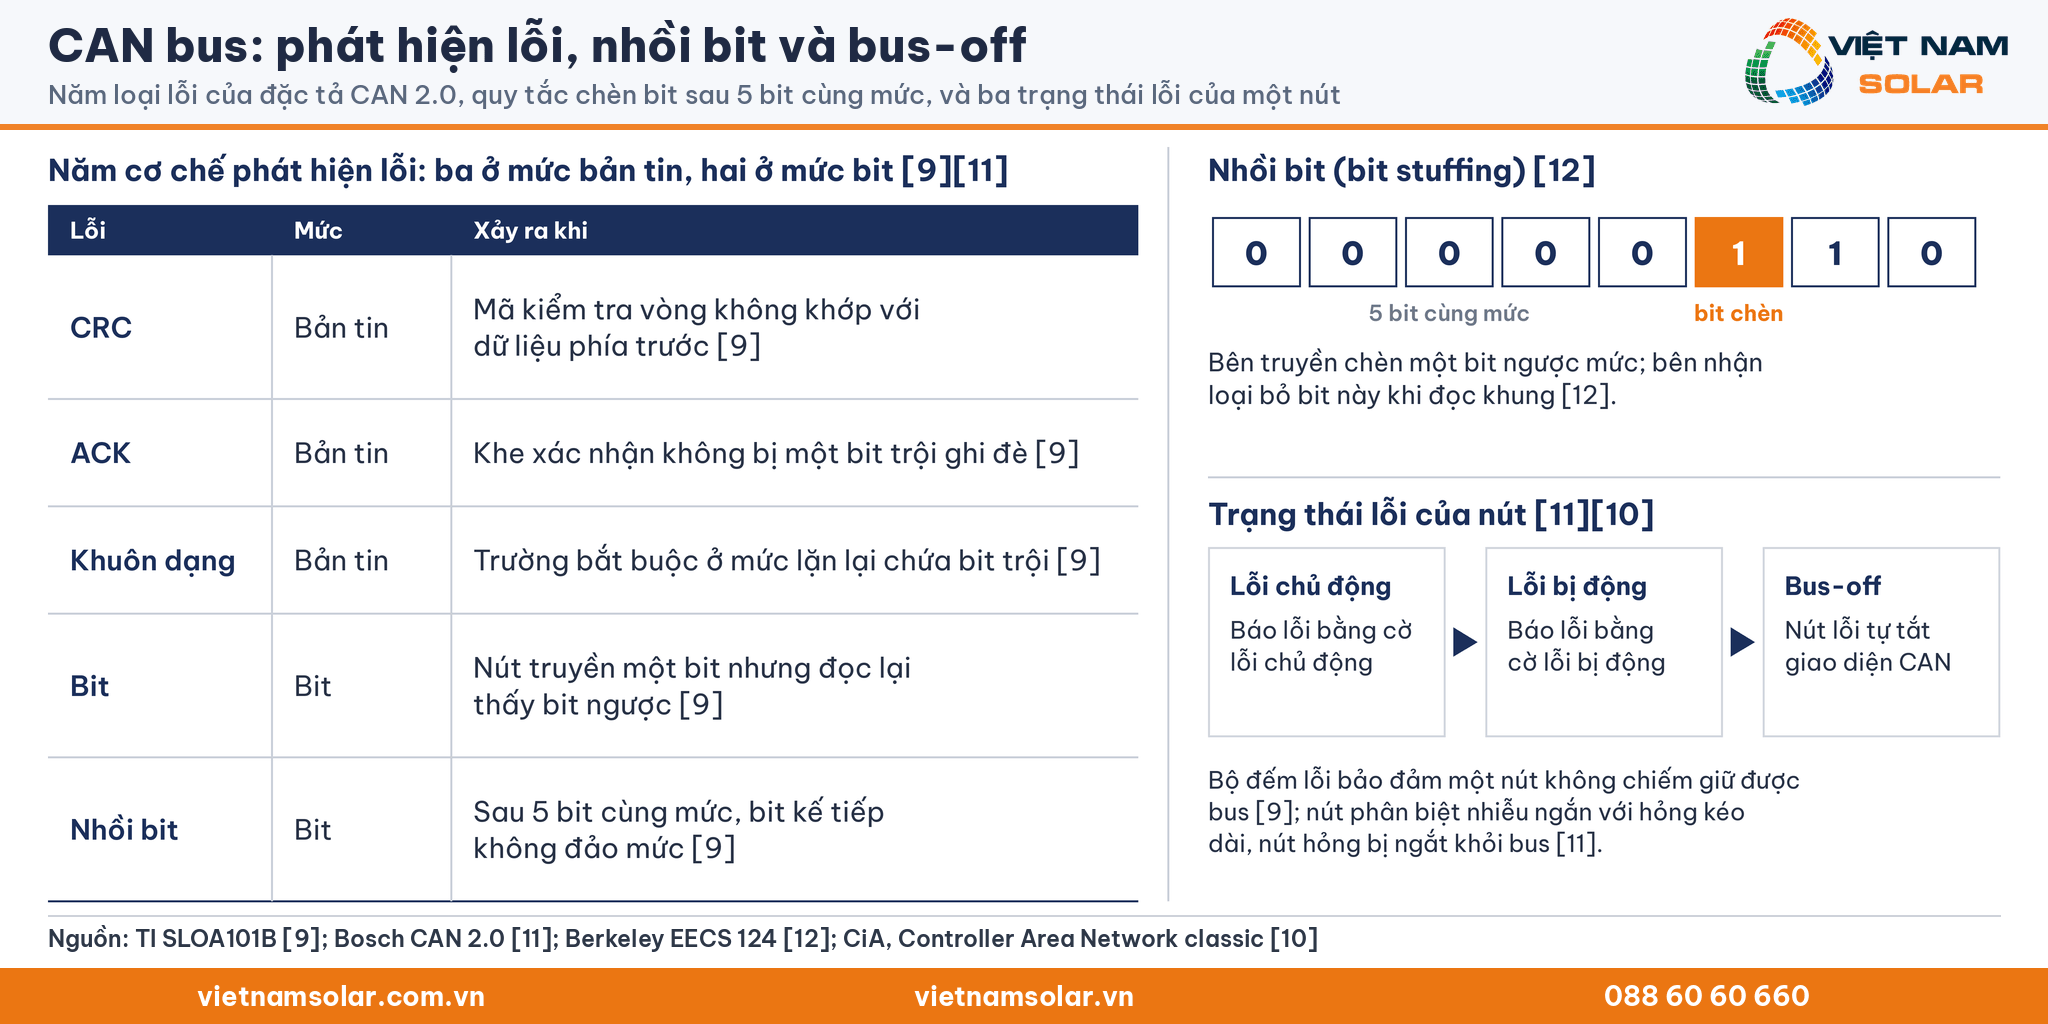
Lớp liên kết dữ liệu của CAN có năm cơ chế phát hiện lỗi để đạt độ tin cậy cao.[10]
Năm cơ chế phát hiện lỗi
Giao thức CAN dùng năm phương pháp kiểm tra lỗi: ba ở mức bản tin và hai ở mức bit.[9] Lỗi CRC xảy ra khi mã kiểm tra vòng không khớp với dữ liệu phía trước.[9] Lỗi ACK xảy ra khi khe xác nhận không bị một bit trội ghi đè.[9] Lỗi khuôn dạng (form error) xảy ra khi một trường bắt buộc ở mức lặn lại chứa bit trội.[9] Lỗi bit xảy ra khi nút truyền một bit dữ liệu nhưng đọc lại thấy bit ngược.[9] Năm loại lỗi trong đặc tả CAN 2.0 gồm lỗi bit, lỗi nhồi bit, lỗi CRC, lỗi khuôn dạng và lỗi xác nhận.[11]
Nhồi bit (bit stuffing)
Sau mỗi chuỗi 5 bit cùng mức, bên truyền chèn thêm một bit ngược mức.[12] Bên nhận loại bỏ bit chèn thêm này khi đọc khung.[12] Sau năm bit liên tiếp cùng mức logic, nếu bit kế tiếp không đảo mức, nút nhận báo lỗi nhồi bit.[9]
Trạng thái lỗi và trạng thái bus-off
Nút ở trạng thái lỗi chủ động (error active) báo lỗi bằng cờ lỗi chủ động.[11] Nút ở trạng thái lỗi bị động (error passive) báo lỗi bằng cờ lỗi bị động.[11] Các nút CAN phân biệt được nhiễu ngắn với hỏng hóc kéo dài, và nút hỏng bị ngắt khỏi bus.[11] Hệ thống bộ đếm lỗi trong bộ điều khiển CAN bảo đảm một nút không chiếm giữ được bus.[9] Nút lỗi tự tắt giao diện CAN, gọi là trạng thái bus-off.[10]
Phần tiếp theo xem cách CAN được dùng giữa hệ thống quản lý pin của pin lưu trữ và biến tần hybrid.
8. CAN bus trong truyền thông giữa pin lưu trữ và biến tần
Trong một hệ lưu trữ dùng pin xe điện tái sử dụng, BMS định kỳ gửi thông số vận hành cho bộ điều khiển và biến tần.[21] Cấu trúc tổng thể của hệ lưu trữ có ở bài Hệ thống lưu trữ ESS.
BMS gửi thông tin gì qua CAN
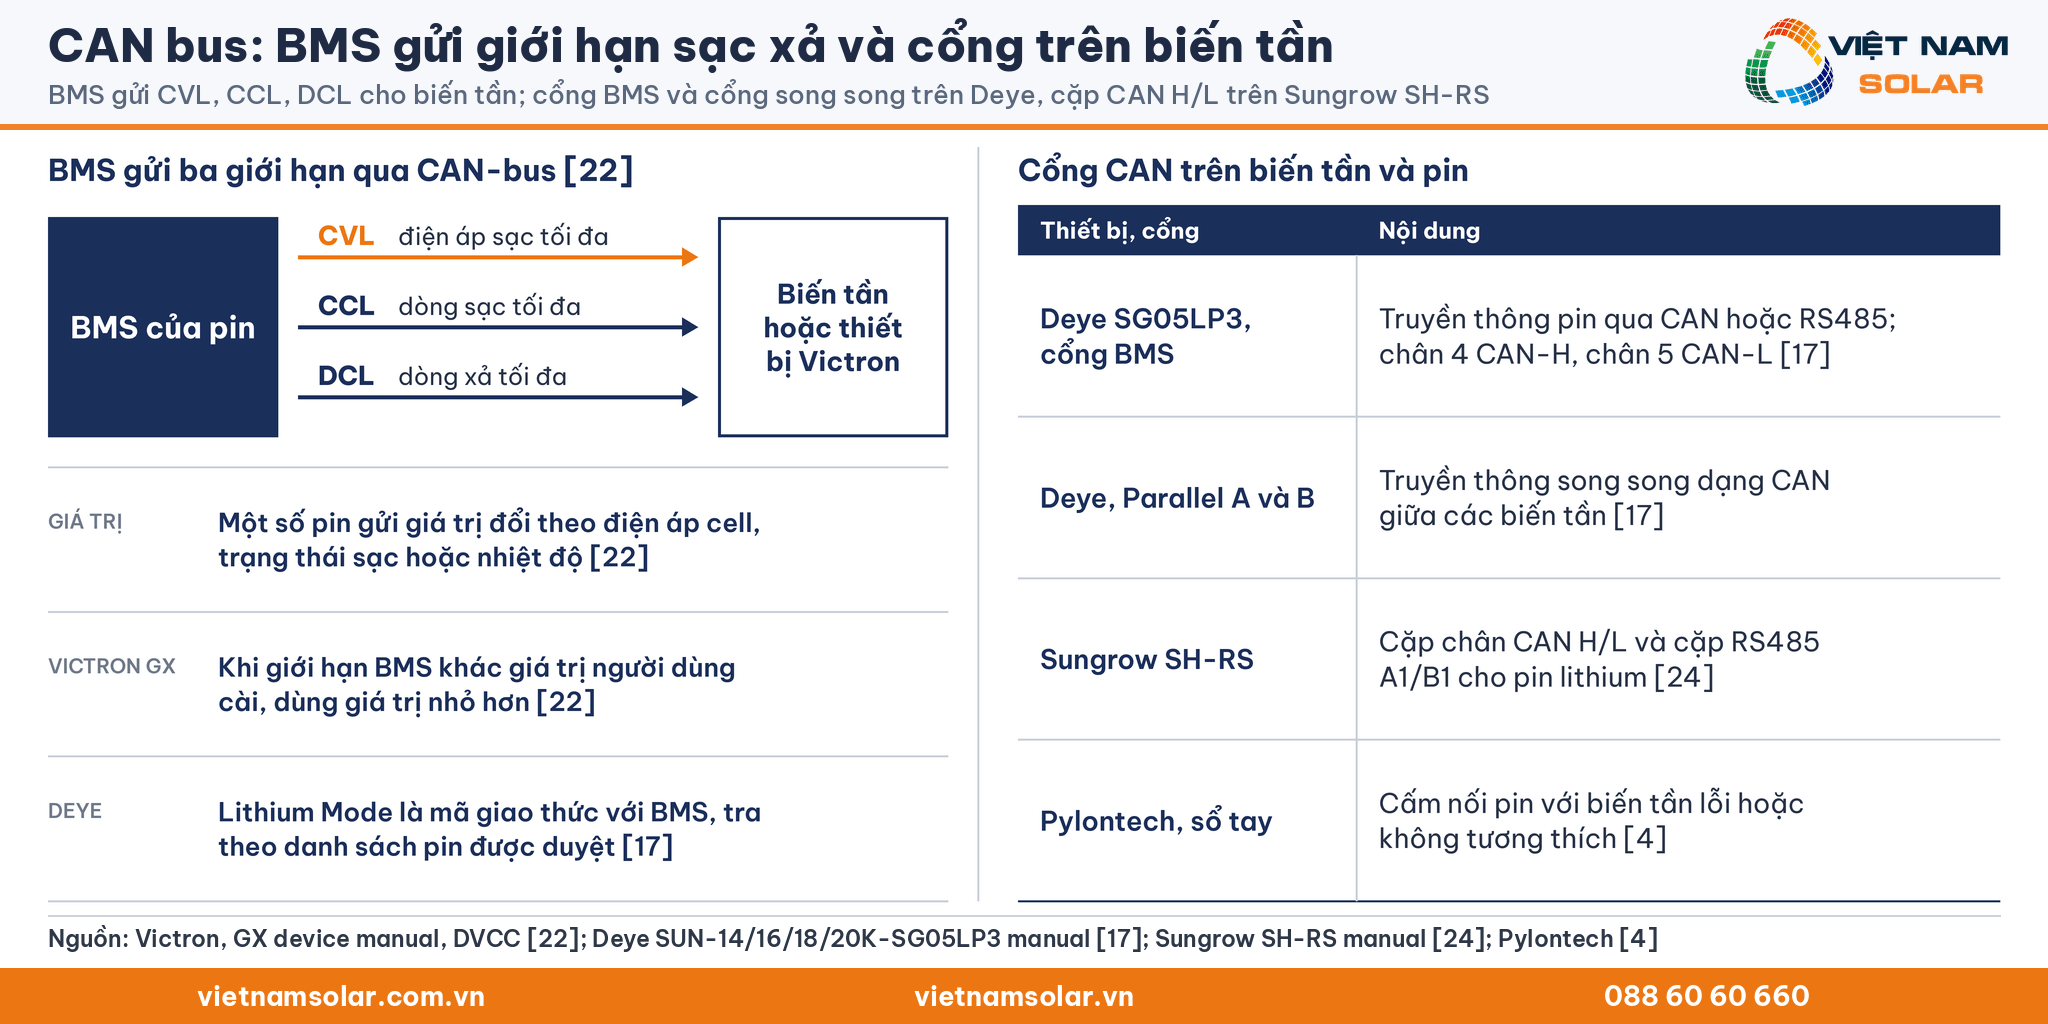
BMS thông minh nối qua CAN-bus gửi ba giới hạn: điện áp sạc tối đa (CVL), dòng sạc tối đa (CCL) và dòng xả tối đa (DCL).[22] Một số loại pin gửi giá trị thay đổi theo điện áp cell, trạng thái sạc hoặc nhiệt độ.[22] Khi giới hạn dòng sạc của BMS khác giá trị người dùng cài, thiết bị Victron GX dùng giá trị nhỏ hơn.[22] Chức năng giám sát và bảo vệ của BMS được giải thích ở bài Hệ thống quản lý pin BMS.
Biến tần hybrid phải chọn đúng giao thức pin
Trên biến tần hybrid Deye, mục Lithium Mode là mã giao thức truyền thông với BMS, tra theo danh sách pin được duyệt.[17] Việc nối pin Pylontech với biến tần bị lỗi hoặc không tương thích bị cấm trong sổ tay của hãng.[4] Cách tra danh sách tương thích có ở bài Pin lưu trữ tương thích, còn chức năng biến tần ở bài Inverter hybrid.
Cổng CAN trên pin Pylontech US5000
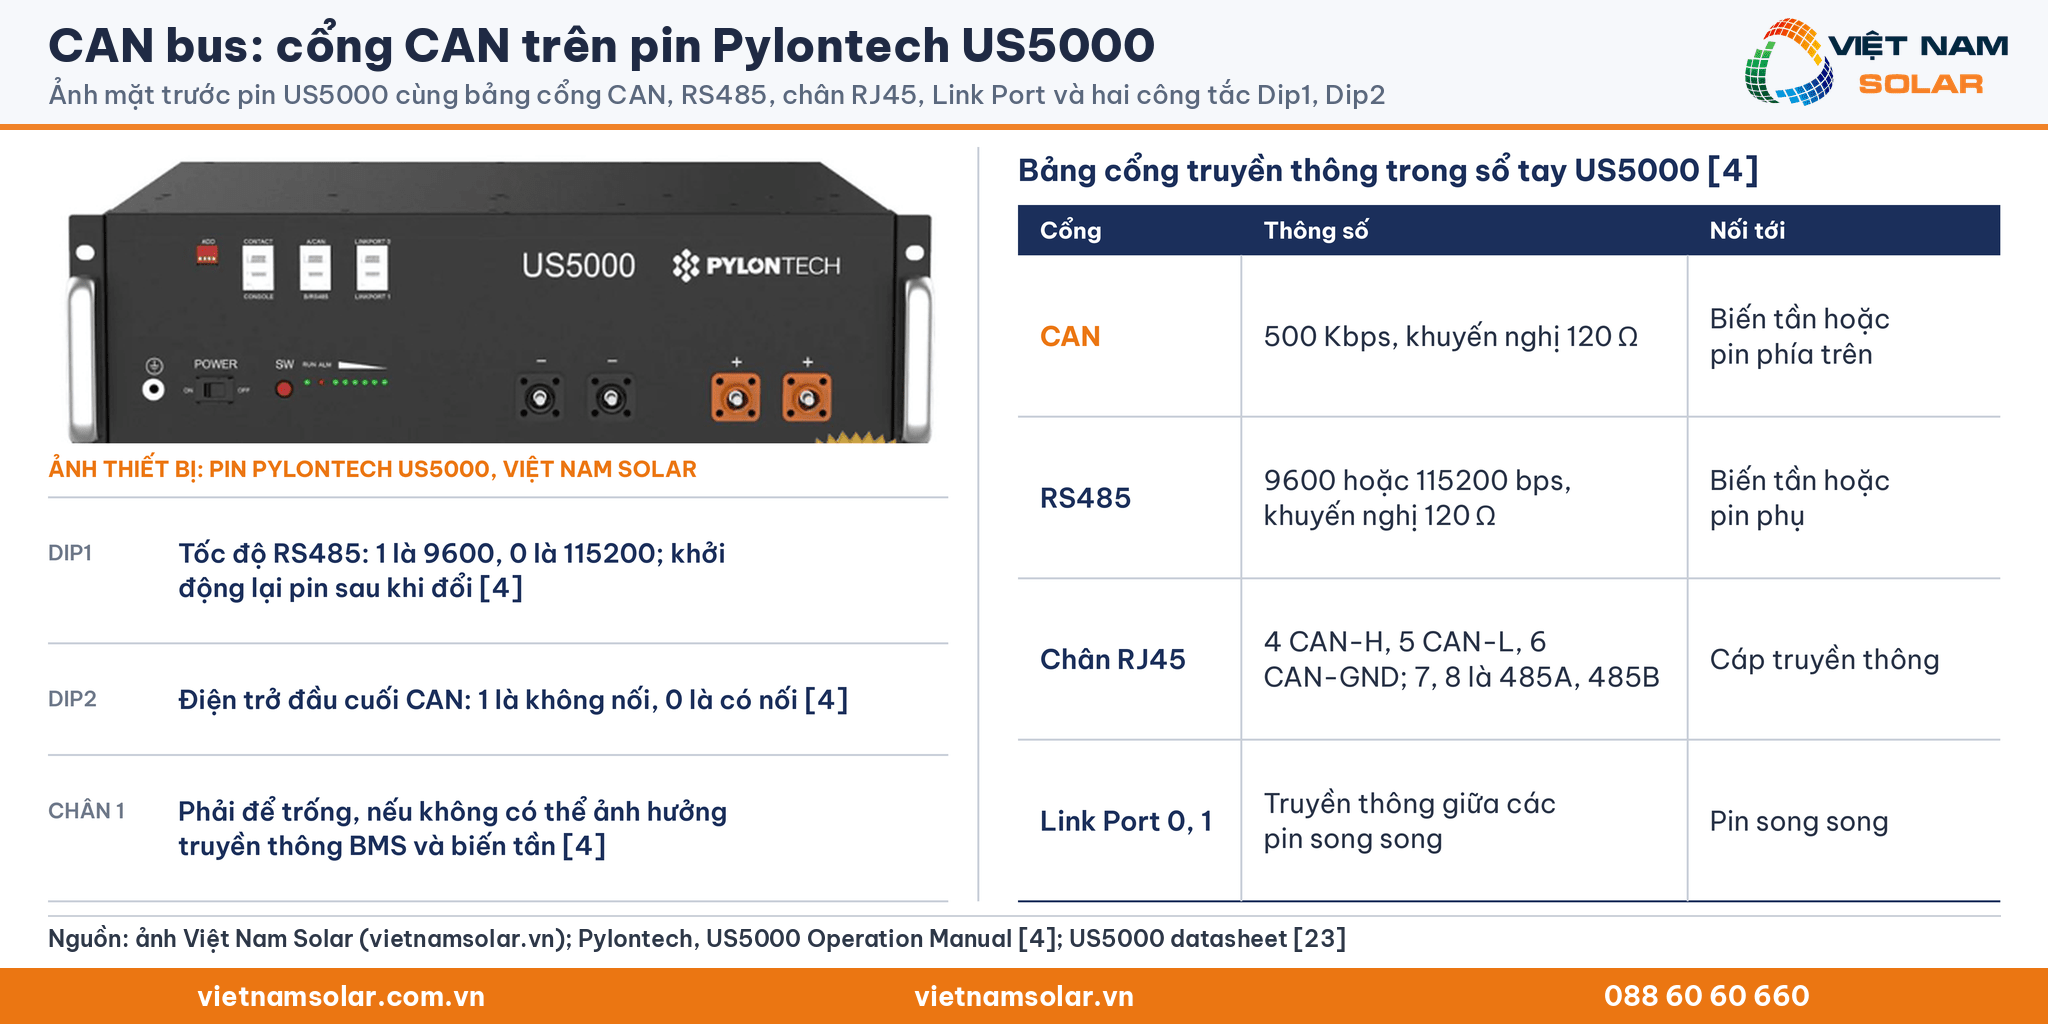
Bảng cổng truyền thông trong sổ tay vận hành Pylontech US5000 được trích dưới đây.[4]
| Cổng | Thông số trong sổ tay | Nối tới |
|---|---|---|
| CAN | 500 Kbps, khuyến nghị 120 Ω | Biến tần hoặc pin phía trên |
| RS485 | 9600 hoặc 115200 bps, khuyến nghị 120 Ω | Biến tần hoặc pin phụ |
| Chân RJ45 | Chân 4 CAN-H, chân 5 CAN-L, chân 6 CAN-GND, chân 7 và 8 là 485A, 485B | Cáp truyền thông |
| Link Port 0, 1 | Truyền thông giữa các pin song song | Pin song song |
| Dip1 | Tốc độ RS485: 1 là 9600, 0 là 115200 | Khởi động lại pin sau khi đổi |
Chân 1 của cổng phải để trống, nếu không có thể ảnh hưởng truyền thông giữa BMS và biến tần.[4] Pin Pylontech US5000 có cả cổng RS485 và cổng CAN theo datasheet.[23]
Cổng BMS và cổng song song trên biến tần
Cổng BMS của biến tần Deye SUN-14/16/18/20K-SG05LP3 dùng cho truyền thông pin qua CAN hoặc RS485.[17] Bảng chân của cổng BMS ghi chân 4 là CAN-H và chân 5 là CAN-L.[17] Hai cổng Parallel A và Parallel B là cổng truyền thông song song dạng CAN giữa các biến tần.[17] Biến tần hybrid Sungrow SH-RS có cặp chân CAN H/L và cặp RS485 A1/B1 cho truyền thông pin lithium.[24]
Khi mất truyền thông giữa pin và biến tần
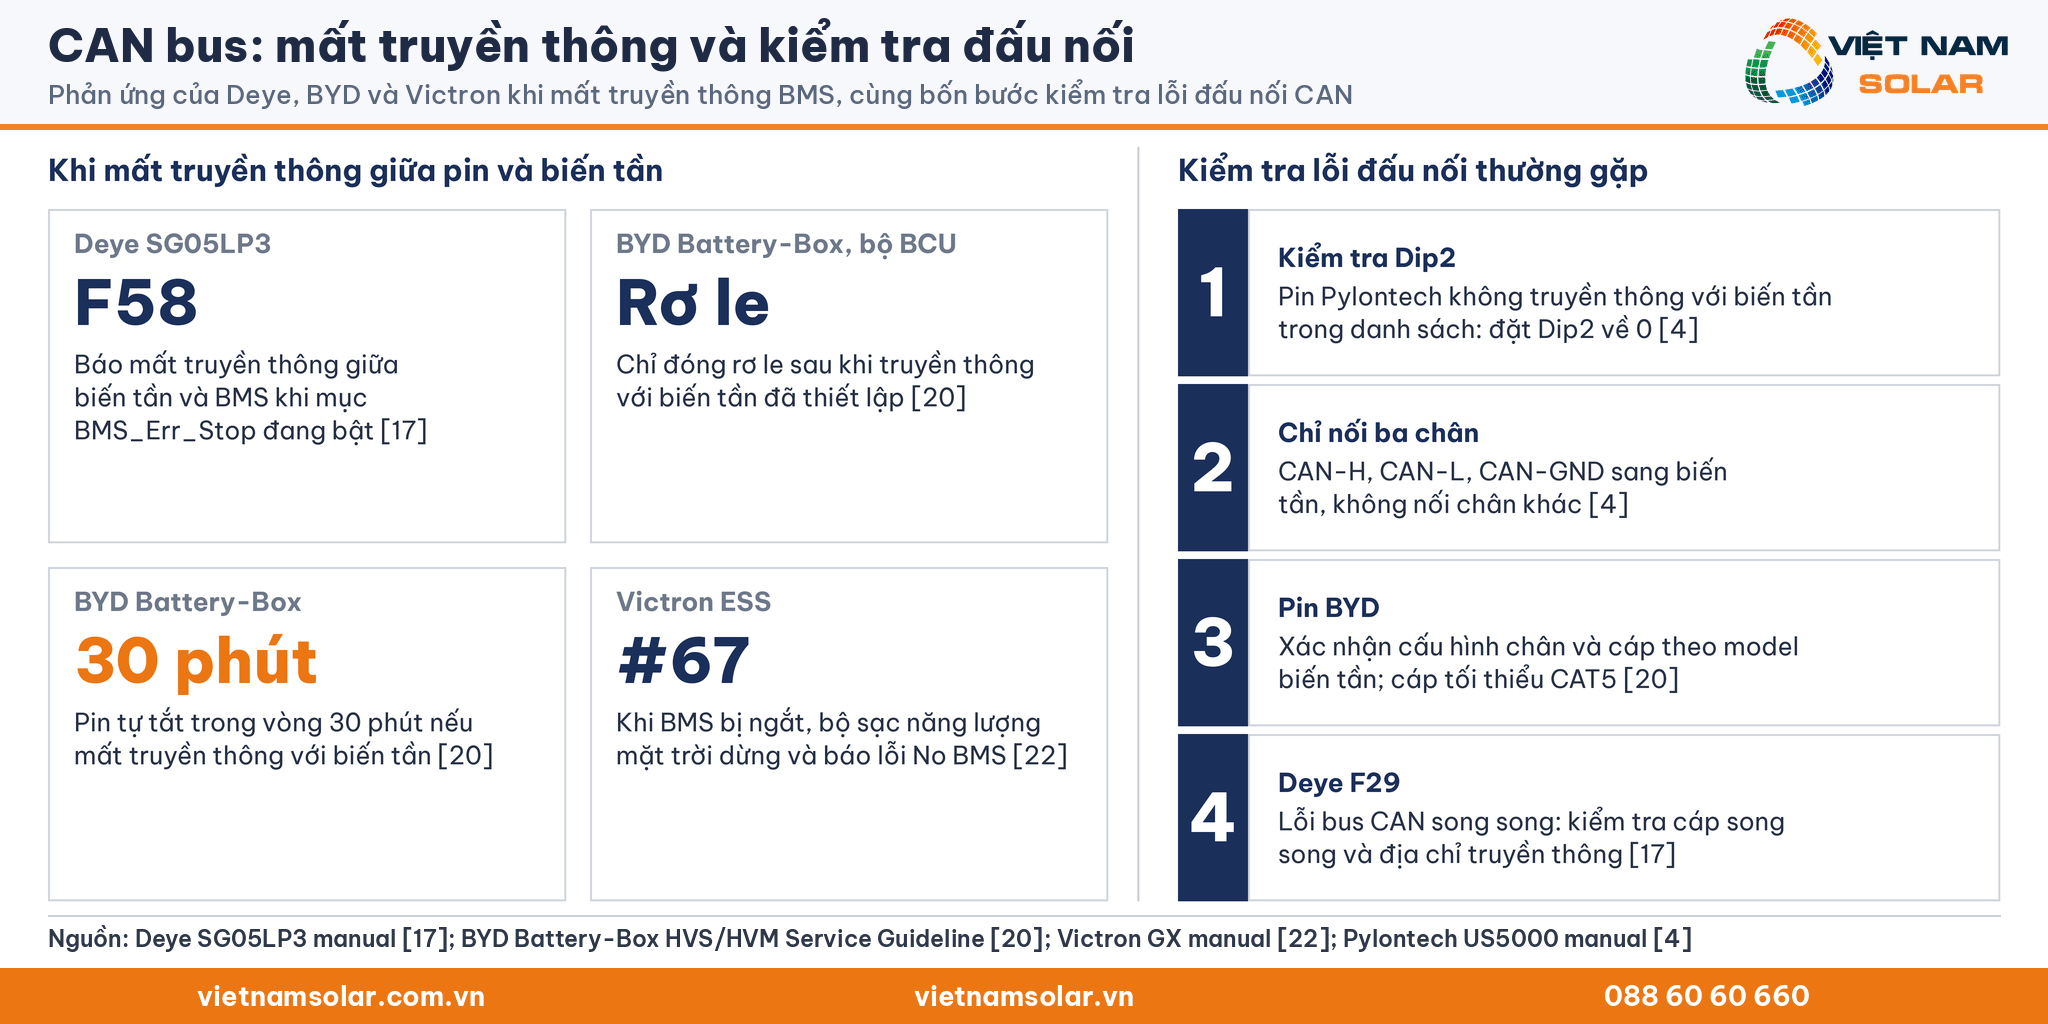
Trên biến tần Deye, lỗi F58 báo mất truyền thông giữa biến tần và BMS khi mục BMS_Err_Stop đang bật.[17] Trên tủ pin BYD, bộ BCU chỉ đóng rơ le sau khi truyền thông với biến tần đã thiết lập.[20] Nếu mất truyền thông với biến tần, pin BYD tự tắt trong vòng 30 phút.[20] Trong hệ ESS của Victron, khi BMS bị ngắt, các bộ sạc năng lượng mặt trời dừng và báo lỗi #67, No BMS.[22]
Kiểm tra lỗi đấu nối CAN thường gặp
Khi pin không truyền thông được với biến tần trong danh sách tương thích, sổ tay Pylontech yêu cầu kiểm tra Dip2 và đặt về 0.[4] Bước tiếp theo là chỉ nối CAN-H, CAN-L, CAN-GND sang biến tần, không nối các chân khác.[4] Với tủ pin BYD, cấu hình chân và cáp phải được xác nhận theo từng model biến tần.[20] Lỗi F29 trên biến tần Deye là lỗi bus CAN song song, cần kiểm tra cáp song song và địa chỉ truyền thông.[17] Kết nối mạng máy tính để giám sát từ xa được trình bày ở bài Mạng LAN.
Pin Pylontech US5000 và biến tần Sungrow SH-RS đều có cả cổng CAN lẫn cổng RS485, nên người lắp đặt cần biết hai chuẩn khác nhau ở đâu.[23][24]
9. So sánh CAN và RS485
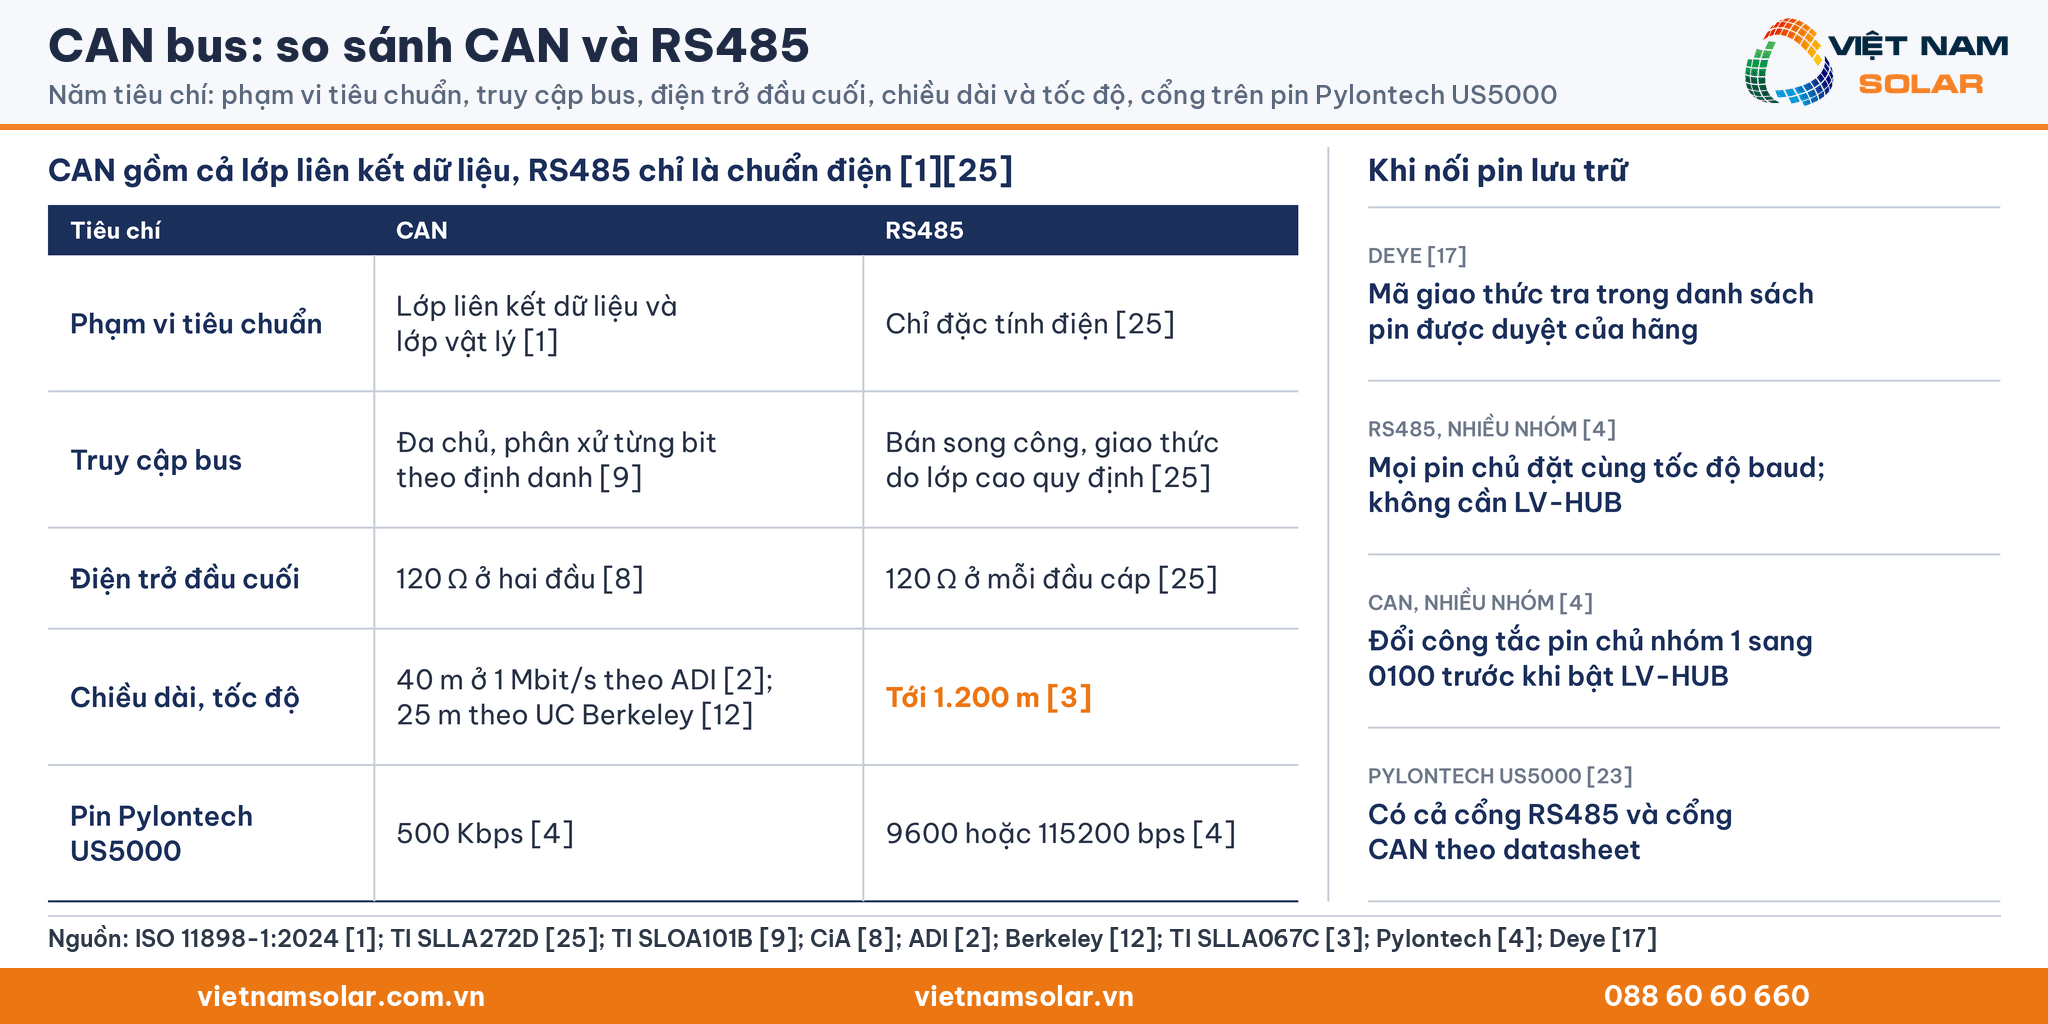
So sánh CAN RS485 cần tách hai phạm vi: CAN gồm cả lớp liên kết dữ liệu, còn RS485 chỉ là chuẩn điện.[1][25]
RS485 chỉ quy định đặc tính điện
Tiêu chuẩn RS-485 chỉ định nghĩa đặc tính điện của bộ phát và bộ thu, giao thức do các tiêu chuẩn lớp cao quy định.[25] Với CAN, lớp con điều khiển truy cập môi trường (MAC) còn được quy định trong ISO 11898-1.[1]
Cách truy cập bus của CAN và RS485
RS-485 mô tả phương thức truyền vi sai bán song công cho cáp xoắn đôi.[3] Ở chế độ bán song công, chỉ dùng một cặp dây tín hiệu, nên việc phát và nhận diễn ra ở các thời điểm khác nhau.[25] Trên CAN, khi bus rỗi, bất kỳ nút nào cũng có thể bắt đầu truyền và xung đột được giải quyết bằng phân xử từng bit.[11]
Bảng so sánh CAN và RS485
| Tiêu chí | CAN | RS485 |
|---|---|---|
| Phạm vi tiêu chuẩn | Lớp liên kết dữ liệu và lớp vật lý[1] | Chỉ đặc tính điện[25] |
| Truy cập bus | Đa chủ, phân xử từng bit theo định danh[9] | Bán song công, giao thức do lớp cao quy định[25] |
| Điện trở đầu cuối | 120 Ω ở hai đầu[8] | 120 Ω ở mỗi đầu cáp[25] |
| Chiều dài và tốc độ | 40 m ở 1 Mbit/s theo Analog Devices;[2] 25 m theo UC Berkeley[12] | Tới 1.200 m[3] |
| Ví dụ pin Pylontech US5000 | 500 Kbps[4] | 9600 hoặc 115200 bps[4] |
Chọn CAN hay RS485 khi nối pin lưu trữ
Mã giao thức chọn trên biến tần Deye được tra trong danh sách pin được duyệt của hãng.[17] Khi dùng RS485 cho nhiều nhóm pin Pylontech, mọi pin chủ phải đặt cùng tốc độ baud.[4] Khi ghép nhiều nhóm pin Pylontech qua RS485, hệ không cần bộ LV-HUB.[4] Khi ghép nhiều nhóm qua CAN, công tắc của pin chủ nhóm 1 được đổi sang 0100 trước khi bật LV-HUB.[4]
Các câu hỏi dưới đây tổng hợp những điểm người lắp đặt hay hỏi về CAN bus.
10. Câu hỏi thường gặp về CAN bus
Q1CAN bus dùng để làm gì trong hệ điện mặt trời có lưu trữ?
Q2CAN_H và CAN_L là gì?
Q3Vì sao bus CAN cần điện trở 120 Ω?
Q4CAN 2.0 ghi trên datasheet pin nghĩa là gì?
Q5Cổng CAN 500 kbps cho phép cáp dài bao nhiêu?
Q6CAN FD khác CAN cổ điển ở điểm nào?
Q7Biến tần báo lỗi mất truyền thông BMS cần kiểm tra gì?
Q8Dây CAN-GND có cần đấu không?
Q9CAN bus có phải là mạng có địa chỉ như RS485 không?
11. Việt Nam Solar và danh sách cửa hàng
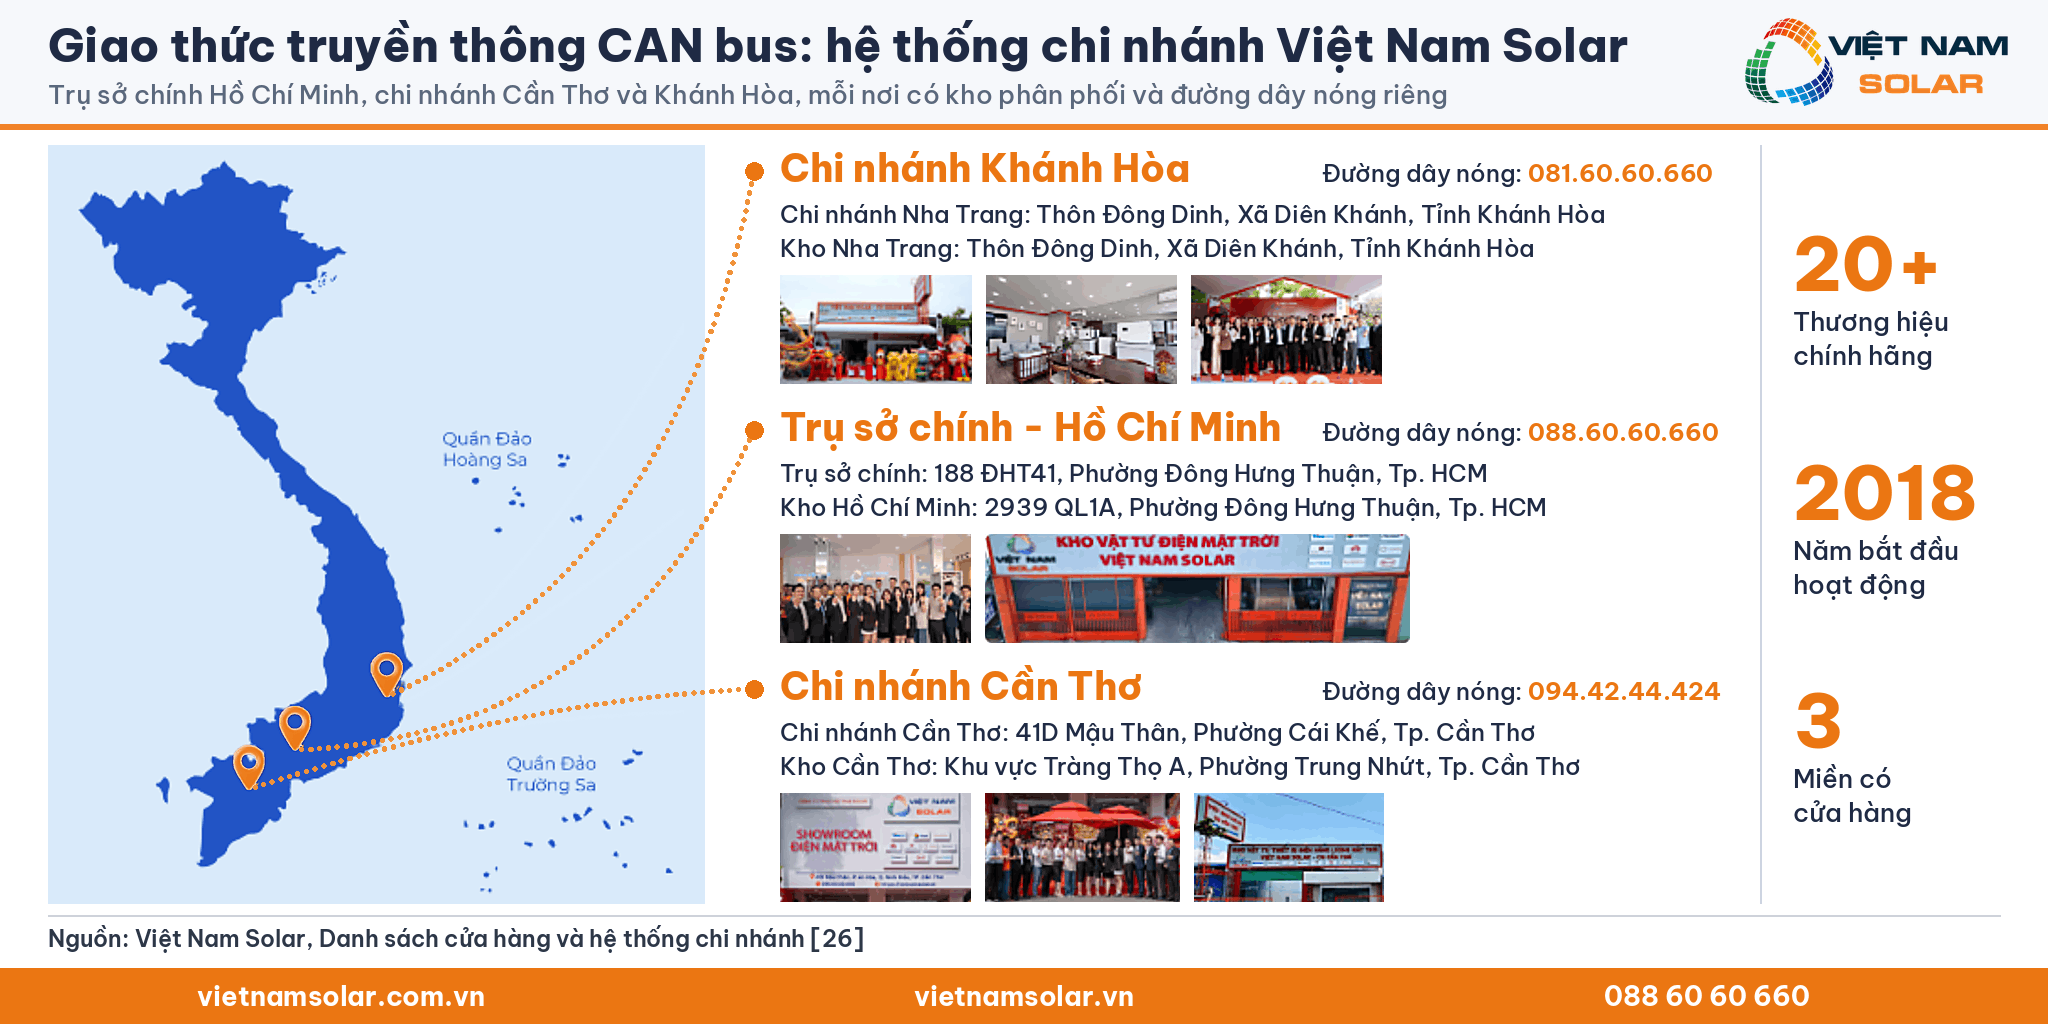
Việt Nam Solar là công ty cung cấp toàn bộ giải pháp điện mặt trời, phân phối chính hãng hơn 20 thương hiệu thiết bị. Công ty hoạt động từ năm 2018, làm tổng thầu EPC và ESCO cho các dự án điện mặt trời. Đội kỹ thuật tư vấn ghép pin lưu trữ với biến tần hybrid theo danh sách tương thích và kiểm tra cổng truyền thông CAN trong từng dự án. Khách hàng được khảo sát tận nơi, thiết kế và lắp đặt hoàn chỉnh. Ba chi nhánh tại Hồ Chí Minh, Cần Thơ và Khánh Hòa trưng bày sản phẩm thật và nhận yêu cầu báo giá.
| Chi nhánh | Địa chỉ | Kho | Đường dây nóng |
|---|---|---|---|
| Trụ sở chính Hồ Chí Minh | 188 ĐHT41, Phường Đông Hưng Thuận, Tp. HCM | 2939 QL1A, Phường Đông Hưng Thuận, Tp. HCM | 088.60.60.660 |
| Chi nhánh Cần Thơ | 41D Mậu Thân, Phường Cái Khế, Tp. Cần Thơ | Khu vực Tràng Thọ A, Phường Trung Nhứt, Tp. Cần Thơ | 094.42.44.424 |
| Chi nhánh Khánh Hòa | Thôn Đông Dinh, Xã Diên Khánh, Tỉnh Khánh Hòa | Thôn Đông Dinh, Xã Diên Khánh, Tỉnh Khánh Hòa | 081.60.60.660 |
Thông tin chi nhánh lấy theo danh sách cửa hàng của Việt Nam Solar.[26]
Tài liệu tham khảo từ nguồn quốc tế
- 1International Organization for Standardization. (2024). ISO 11898-1:2024, Road vehicles, Controller area network (CAN), Part 1, Data link layer and physical coding sublayer. ISO.
- 2Watterson, C. (2014). Configure Controller Area Network (CAN) Bit Timing to Optimize Performance. Analog Dialogue, 48. Analog Devices.
- 3Alicke, F., Feulner, M., Dehmelt, F., Verma, A., & Becke, G. (2017). Comparing Bus Solutions, SLLA067C. Texas Instruments.
- 4Pylontech. (n.d.). US5000 Operation Manual, PM0MUS500255, SD21US501001. Pylon Technologies, bản lưu trên cuencasolar.es.
- 5Fairhurst, G. (2025). Controller Area Network (CAN), EG3576 course notes. University of Aberdeen.
- 6International Organization for Standardization. (2026). ISO 11898-2:2026, Road vehicles, Controller area network (CAN), Part 2, High-speed physical medium attachment (PMA) sublayer. ISO.
- 7CAN in Automation. (n.d.). History of CAN technology. CAN in Automation e. V.
- 8CAN in Automation. (n.d.). CAN HS transmission. CAN in Automation e. V.
- 9Corrigan, S. (2016). Introduction to the Controller Area Network (CAN), Application Report SLOA101B. Texas Instruments.
- 10CAN in Automation. (n.d.). Controller Area Network classic (CAN CC). CAN in Automation e. V.
- 11Robert Bosch GmbH. (1991). CAN Specification, Version 2.0. Robert Bosch GmbH, bản in lại BCANPSV2.0/D Rev. 3 của Motorola trên cổng tài liệu NXP.
- 12Di Natale, M., & Seshia, S. A. (n.d.). CAN bus, EECS 124 lecture slides. University of California, Berkeley.
- 13CAN in Automation. (n.d.). Standardized higher-layer protocols. CAN in Automation e. V.
- 14CAN in Automation. (n.d.). CAN knowledge. CAN in Automation e. V.
- 15Ningbo Deye Inverter Technology. (2025). SE-G5.1 Pro-B Series brochure, AU V1.0. Deye.
- 16CAN in Automation. (n.d.). CAN FD, the basic idea. CAN in Automation e. V.
- 17Ningbo Deye Inverter Technology. (2026). Hybrid Inverter User Manual SUN-14/16/18/20K-SG05LP3-EU-SM2. Deye.
- 18Corrigan, S. (2008). Controller Area Network Physical Layer Requirements, SLLA270. Texas Instruments.
- 19CAN in Automation. (n.d.). Designing a CAN network. CAN in Automation e. V.
- 20BYD Battery-Box. (2025). Battery-Box Premium HVS and HVM Service Guideline and Checklist for BCU-V2.0, V1.1. BYD.
- 21Castillo-Martínez, D. H., Rodríguez-Rodríguez, A. J., Soto, A., Berrueta, A., Vargas-Requena, D. T., Matias, I. R., Sanchis, P., Ursúa, A., & Rodríguez-Rodríguez, W. E. (2022). Design and On-Field Validation of an Embedded System for Monitoring Second-Life Electric Vehicle Lithium-Ion Batteries. Sensors, 22(17), 6376. MDPI.
- 22Victron Energy. (n.d.). GX device manual, DVCC, Distributed Voltage and Current Control. Victron Energy.
- 23Pylontech. (n.d.). US5000 datasheet, PY21US05-1. Pylon Technologies, bản lưu trên cổng nhà phân phối Segen.
- 24Sungrow Power Supply. (2024). SH3.0RS, SH3.6RS, SH4.0RS, SH5.0RS, SH5.0RS-20, SH6.0RS, SH6.0RS-20 1-phase Hybrid Inverter User Manual, Ver19. Sungrow.
- 25Kugelstadt, T. (2021). The RS-485 Design Guide, SLLA272D. Texas Instruments.
- 26Việt Nam Solar. (n.d.). Danh sách cửa hàng và hệ thống chi nhánh. Công ty TNHH Việt Nam Solar.
Bài viết do đội ngũ 50 kỹ sư của Công ty TNHH Việt Nam Solar biên soạn và kiểm duyệt. Công ty hoạt động liên tục trong lĩnh vực điện mặt trời từ năm 2018, đã khảo sát, thiết kế và thi công hàng nghìn công trình trên cả nước, đồng thời là nhà phân phối chính hãng hơn 20 thương hiệu biến tần, tấm pin và pin lưu trữ. Mọi kỹ sư tham gia biên soạn đều nắm chứng chỉ hành nghề về điện và xây dựng do cơ quan quản lý Nhà nước cấp.
Việt Nam Solar hoạt động với đầy đủ tư cách pháp nhân, gồm Giấy phép hoạt động điện lực số 175/GP-SCT do Sở Công Thương cấp, Giấy phép năng lực hoạt động xây dựng HCM-00076550 công bố trên cổng thông tin Bộ Xây dựng, cùng nhãn hiệu độc quyền số 604703 do Cục Sở hữu trí tuệ cấp văn bằng bảo hộ. Công ty duy trì ba chứng nhận hệ thống quản lý còn hiệu lực gồm ISO 9001:2015, ISO 14001:2018 và ISO 45001:2018, trạng thái hiệu lực xác minh trên IAF CertSearch.
Mọi số liệu kỹ thuật, thông tin pháp lý và mốc thời gian nêu trong bài đều được đối chiếu với hồ sơ chính hãng của nhà sản xuất và văn bản pháp luật hiện hành trước khi xuất bản, để nội dung công bố có thể kiểm chứng độc lập.